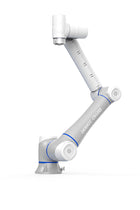
- 10 kg mit Kollisionsvorerkennung Die höchste Traglast in Dobots SafeSkin-Reihe, für Greifer, Vakuumwerkzeuge und Teile, die ein 5-kg-Arm nicht tragen kann.
- 1.300 mm Arbeitsradius Der Arm bedient von einem Sockel aus eine Maschine und eine Zu- oder Abführstation, bei einer maximalen Reichweite von 1.525 mm.
- Stopp vor dem Kontakt SafeSkin an den äußeren Gelenken erkennt eine Person in 5 bis 15 cm Abstand und hält den Arm an, mit einem Erfassungszyklus von 0,01 s.
- ±0,03 mm Wiederholgenauigkeit Die Positionierung bleibt im gesamten größeren Arbeitsraum gleichmäßig.
- E/A der Steuerung für eine komplette Zelle Die Steuerung bietet 16 DI, 16 DO/DI, 2 AI/AO und einen ABZ-Gebereingang mit TCP/IP, Modbus und Wi-Fi, der Flansch zwei DI, zwei DO und zwei AI mit RS485.
- IP54, 0 bis 50 °C Der Arm ist gegen Staub und Spritzwasser geschützt und arbeitet bei Umgebungstemperaturen bis 50 °C.

Beschreibung
Der CR10AS ist der größte SafeSkin-Cobot von Dobot: ein Arm mit 10 kg Traglast, 1.300 mm Arbeitsradius und 1.525 mm maximaler Reichweite, dessen äußere Gelenke von einer Sensorhaut umhüllt sind, die den Roboter stoppt, bevor ein Mensch ihn berührt. Damit kommt die Kollisionsvorerkennung zu Aufgaben, die einen schwereren Greifer und mehr Reichweite brauchen, etwa Maschinenbeschickung, Kartonhandling und Arbeiten am Linienende neben Bedienern.
SafeSkin sitzt an J4, J5 und J6 und erkennt Personen und Gegenstände in 5 bis 15 cm Abstand, je nach Position. Der Erfassungszyklus beträgt 0,01 s, ein Not-Halt wird innerhalb von 0,1 s ausgeführt. Leitfähige Objekte wie der menschliche Körper und Metall werden am besten erkannt, nicht leitfähige weniger gut.
Der Arm wiegt 40 kg, erreicht ±0,03 mm Wiederholgenauigkeit und eine maximale Lineargeschwindigkeit von 2 m/s. J3 dreht ±160°, alle übrigen Gelenke ±360°; J1 und J2 erreichen 150°/s, J3 180°/s. Er arbeitet mit 48 V DC, nimmt 350 W auf, erfüllt IP54 und ist für 0 bis 50 °C ausgelegt.
Im Vergleich zu den kleineren SafeSkin-Modellen verdoppelt der CR10AS die Traglast des CR5AS und bietet 400 mm mehr Arbeitsradius, bei 40 kg statt 25 kg Armgewicht. Planen Sie dafür einen steifen Sockel ein, und halten Sie Greifer und Teil zusammen unter 10 kg.
Wichtigste Fähigkeiten
- 10 kg mit Kollisionsvorerkennung: Die höchste Traglast in Dobots SafeSkin-Reihe, für Greifer, Vakuumwerkzeuge und Teile, die ein 5-kg-Arm nicht tragen kann.
- 1.300 mm Arbeitsradius: Der Arm bedient von einem Sockel aus eine Maschine und eine Zu- oder Abführstation, bei einer maximalen Reichweite von 1.525 mm.
- Stopp vor dem Kontakt: SafeSkin an den äußeren Gelenken erkennt eine Person in 5 bis 15 cm Abstand und hält den Arm an, mit einem Erfassungszyklus von 0,01 s.
- ±0,03 mm Wiederholgenauigkeit: Die Positionierung bleibt im gesamten größeren Arbeitsraum gleichmäßig.
- E/A der Steuerung für eine komplette Zelle: Die Steuerung bietet 16 DI, 16 DO/DI, 2 AI/AO und einen ABZ-Gebereingang mit TCP/IP, Modbus und Wi-Fi, der Flansch zwei DI, zwei DO und zwei AI mit RS485.
- IP54, 0 bis 50 °C: Der Arm ist gegen Staub und Spritzwasser geschützt und arbeitet bei Umgebungstemperaturen bis 50 °C.
Kauf über Robotix Market
Dieses Gerät wird neu über etablierte Vertriebswege bezogen und weltweit mit der Herstellergarantie geliefert. Der technische Support wird mit dem eigenen Servicenetz des Herstellers abgestimmt. Einsatzumfang, Konfiguration und Verantwortlichkeiten für die Inbetriebnahme werden im Rahmen des Angebots vereinbart, und die Installation an Ihrem Standort ist im Produktpreis nicht enthalten.
Funktionen
Technische Daten
| Marke | Dobot |
|---|---|
| Modell | CR10AS (CRA-Serie mit SafeSkin) |
| Dobot-Teilenummer | 1200000219 |
| Produkttyp | Kollaborativer Sechsachs-Roboterarm mit Sensorhaut zur Kollisionsvermeidung |
| Freiheitsgrade | 6 |
| Traglast | 10 kg |
| Arbeitsradius | 1.300 mm |
| Maximale Reichweite | 1.525 mm |
| Wiederholgenauigkeit | ±0,03 mm |
| Maximale Lineargeschwindigkeit | 2 m/s |
| Gelenkbereiche | J1, J2, J4, J5, J6 ±360°; J3 ±160° |
| Maximale Gelenkgeschwindigkeit | J1 und J2 150°/s; J3 180°/s |
| Gewicht | 40 kg |
| Nennspannung | 48 V DC |
| Leistungsaufnahme | 350 W |
| E/A am Endeffektor | 2 DI, 2 DO, 2 AI; RS485 |
| E/A der Steuerung | 16 DI, 16 DO/DI, 2 AI/AO, 1 ABZ-Inkrementalgebereingang |
| Kommunikation | TCP/IP, Modbus, Wi-Fi |
| Schutzart | IP54 |
| Betriebstemperatur | 0 bis 50 °C |
| Materialien | Aluminiumlegierung, ABS-Kunststoff |
| SafeSkin-Erfassung | Annäherung und Berührung |
| SafeSkin-Position | Gelenke J4, J5 und J6 |
| SafeSkin-Erfassungsbereich | 5 bis 15 cm, je nach Position am Arm |
| SafeSkin-Erfassungszyklus | 0,01 s |
| Ausführung des Not-Halts | 0,1 s |
| Montage | Im Angebot zu bestätigen |
| Lieferumfang | Im Angebot zu bestätigen |
Branchen
Häufig gestellte Fragen
Bis zu 10 kg, mit 1.300 mm Arbeitsradius und 1.525 mm maximaler Reichweite. Greifer und Teil zählen zusammen zu den 10 kg.
Es erfasst Annäherung und Berührung an den Gelenken J4, J5 und J6. Kommt eine Person oder ein Gegenstand auf 5 bis 15 cm heran, stoppt der Roboter vor dem Kontakt; der Erfassungszyklus beträgt 0,01 s, der Stopp erfolgt innerhalb von 0,1 s.
Der CR10AS trägt die doppelte Last über einen größeren Arbeitsradius von 1.300 mm. Er wiegt mit 40 kg statt 25 kg aber auch mehr und nimmt 350 W auf, braucht also einen stabileren Sockel.
Der Arm arbeitet mit einer Nennspannung von 48 V DC und nimmt 350 W auf. Die Netzkonfiguration der Steuerung wird mit dem Angebot bestätigt.
Mit TCP/IP, Modbus und Wi-Fi, dazu 16 DI, 16 DO/DI, 2 AI/AO und ein ABZ-Gebereingang an der Steuerung.
Der Dobot CR10AS kollaborative Roboter mit SafeSkin kostet in Ihrem Markt $23,900. Bei Mengen- oder Projektbestellungen kontaktieren Sie uns bitte für ein Geschäftsangebot.
Zuletzt angesehen
Sie haben noch keine Produkte angesehen.