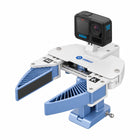
- Erfassen ohne Roboter Der Handgreifer zeichnet Vorführungen an einer Werkbank, in einer Küche oder in einem Regalgang eines Warenlagers auf.
- Gleiche Sicht für Mensch und Roboter Handgreifer und Robotergreifer teilen Kameraperspektive und Fingerdesign.
- Weitwinkelvideo in 5,3K Eine GoPro Hero 12 zeichnet mit 60 fps, 155° Sichtfeld und eingebauter IMU auf.
- 6D-Posenverfolgung Visuell-inertiales SLAM auf Basis von ORB-SLAM3 verfolgt den Greifer und annotiert jede Sitzung.
- Von den Daten zum Einsatz Die Software übernimmt Erfassung, Kalibrierung, Training und Einsatz, mit SDK und Docker-Umgebung.
- Bis zu 4.000 Vorführungen pro Tag Diesen Durchsatz gibt Dobot für einen zügigen Arbeitsablauf an, abhängig von der Aufgabe.

Beschreibung
Der Dobot PocketGo erfasst Trainingsdaten für Roboter ohne den Roboter. Eine Bedienperson führt eine Aufgabe mit einem Handgreifer aus, der eine Kamera trägt, und zwar dort, wo die Aufgabe tatsächlich anfällt; das System zeichnet auf, was der Greifer gesehen hat und wie genau er sich bewegt hat. Ein baugleicher Greifer an einem Dobot-Arm nutzt diese Daten anschließend, um die Fertigkeit zu lernen und zu wiederholen, nach dem Ansatz des Behavior Cloning von Forschungssystemen wie UMI.
Das Set umfasst zwei Greifersets, einen Handgreifer für die Aufzeichnung und einen am Roboter montierten Greifer für die Ausführung von Policies, mit derselben Kameraperspektive und demselben Fingerdesign, sodass sich das, was ein Modell vom Menschen lernt, auf den Roboter überträgt. Aufgezeichnet wird mit einer GoPro Hero 12 in 5,3K bei 60 fps, mit 155° Sichtfeld, Stabilisierung HyperSmooth 6.0 und eingebauter IMU. Visuell-inertiales SLAM auf Basis von ORB-SLAM3 verfolgt die 6D-Pose des Greifers und annotiert jede Sitzung automatisch.
Die Software deckt die gesamte Kette ab: Erfassung, Kalibrierung, Verarbeitung der SLAM-Trajektorien, Training und Einsatz, mit einem SDK für die Weiterentwicklung und einer Docker-Umgebung für eigene Forschung. Dobot gibt einen Durchsatz von bis zu 4.000 Vorführungen pro Tag an, abhängig von Aufgabenlänge und Arbeitsablauf, und der Greifer handhabt Objekte bis 2 kg.
Für den Einsatz wird ein Arm der Dobot-Serie Nova oder CR benötigt, der separat verkauft wird. Das Training erfordert eine GPU: den optionalen Mini-KI-Computer (Intel i9 mit RTX-GPU mit 11 GB VRAM oder mehr) oder Ihre eigene Workstation. Hochauflösende Videos aus Tausenden von Vorführungen benötigen außerdem reichlich Speicherplatz.
Wichtigste Fähigkeiten
- Erfassen ohne Roboter: Der Handgreifer zeichnet Vorführungen an einer Werkbank, in einer Küche oder in einem Regalgang eines Warenlagers auf.
- Gleiche Sicht für Mensch und Roboter: Handgreifer und Robotergreifer teilen Kameraperspektive und Fingerdesign.
- Weitwinkelvideo in 5,3K: Eine GoPro Hero 12 zeichnet mit 60 fps, 155° Sichtfeld und eingebauter IMU auf.
- 6D-Posenverfolgung: Visuell-inertiales SLAM auf Basis von ORB-SLAM3 verfolgt den Greifer und annotiert jede Sitzung.
- Von den Daten zum Einsatz: Die Software übernimmt Erfassung, Kalibrierung, Training und Einsatz, mit SDK und Docker-Umgebung.
- Bis zu 4.000 Vorführungen pro Tag: Diesen Durchsatz gibt Dobot für einen zügigen Arbeitsablauf an, abhängig von der Aufgabe.
Kauf über Robotix Market
Dieses Produkt wird neu über etablierte Vertriebswege bezogen und weltweit mit der Herstellergarantie geliefert. Der technische Support wird mit dem Servicenetz des Herstellers abgestimmt. Einsatzumfang und Konfiguration werden vor dem Versand vereinbart, und die Installation an Ihrem Standort ist im Produktpreis nicht enthalten.
Funktionen
Technische Daten
| Marke | Dobot |
|---|---|
| Modell | PocketGo |
| Artikelnummer | 1200000404 |
| Produkttyp | Tragbare einarmige Plattform zur Erfassung von Vorführungsdaten |
| Greifersets | Handgreifer-Set und am Roboter montiertes Endeffektor-Set |
| Traglast des Greifers | Bis zu 2 kg |
| Kamera | GoPro Hero 12, 5,3K bei 60 fps, 155° Sichtfeld, HyperSmooth 6.0, eingebaute IMU |
| Posenverfolgung | Visuell-inertiales SLAM (ORB-SLAM3), 6D-Pose |
| Software | Erfassung, Kalibrierung, Verarbeitung der SLAM-Trajektorien, Training und Einsatz |
| Entwicklung | SDK für die Weiterentwicklung, Docker-Umgebung |
| Durchsatz | Bis zu 4.000 Vorführungen pro Tag, abhängig von Aufgabenlänge und Arbeitsablauf |
| Kompatible Roboter | Dobot-Serien Nova und CR (nicht enthalten) |
| Optionaler Computer | Mini-KI-Computer, Intel i9 mit RTX-GPU (11 GB VRAM oder mehr), nicht enthalten |
| Garantie | 12 Monate Herstellergarantie |
| Lieferumfang | Handgreifer-Set, am Roboter montiertes Greifer-Set, GoPro-Kamera, Software-Stack, SDK und Docker-Umgebung |
Branchen
Häufig gestellte Fragen
Nein. Die Daten werden mit dem Handgreifer erfasst. Ein Roboter wird erst benötigt, um die trainierte Policy einzusetzen.
Arme der Dobot-Serien Nova und CR, die separat verkauft werden.
Visuell-inertiales SLAM auf Basis von ORB-SLAM3 verfolgt die 6D-Pose des Greifers anhand von Kamera- und IMU-Daten.
Nein. Optional gibt es einen Mini-KI-Computer mit Intel i9 und RTX-GPU, alternativ trainiert Ihre eigene GPU-Workstation die Modelle.
Dobot gibt bis zu 4.000 Vorführungen pro Tag an, abhängig von Aufgabenlänge und Arbeitsablauf.
Die Dobot PocketGo Datenerfassungsplattform kostet in Ihrem Markt $6,740. Bei Mengen- oder Projektbestellungen kontaktieren Sie uns bitte für ein Geschäftsangebot.
Zuletzt angesehen
Sie haben noch keine Produkte angesehen.