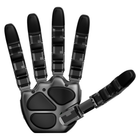
- Fünf Finger, 20 Gelenke Vier Finger und ein Daumen mit je vier aktiven Gelenken ergeben 20 Freiheitsgrade, gegenüber 16 bei der V5 Plus und der V5 Sense.
- Modbus über RS-485 oder Ethernet Modbus RTU, Modbus TCP oder ein eigenes RS-485-Protokoll verbinden die Hand direkt mit Steuerungen von Industrierobotern und Automatisierungsanlagen.
- Sensorik an Fingerkuppen, Gelenken und Handfläche Drucksensoren decken 260 bis 1.260 hPa bei 1 kPa Genauigkeit ab, und jede Fingerkuppe leuchtet blau, grün, oliv oder rot, wenn der Griff fester wird.
- Drei Regelungsmodi plus High-Force Mode Stromregelung für kraftsensible Aufgaben, Positionsregelung mit 0,088° und Steifigkeitsregelung für nachgiebiges Halten, dazu der High-Force Mode für einen festeren Griff.
- Reibungs- und Temperaturkompensation Integrierte Algorithmen korrigieren Regelabweichungen durch Reibung und Temperatur, sodass sich die Gelenke bei wechselnden Bedingungen gleich verhalten.
- Aluminiumgehäuse, konturierte Handfläche Kühlkörper in den oberen Fingern ermöglichen dauerhaft hohe Lasten, und eine 3D-konturierte Handfläche vergrößert die Kontaktfläche für stabile Griffe.
- Überwachung unter Ubuntu mit ROS 2 Live-Ansichten von Bewegung und Druck, ein Posen- und Sequenzmanager und Zeitreihendiagramme laufen unter Ubuntu 22.04 oder 24.04 LTS mit ROS 2.


Beschreibung
Die Wonik Allegro Hand V6 F ist die geschickte Fünffinger-Roboterhand von Wonik Robotics: vier Finger und ein Daumen mit je vier aktiven Gelenken, 20 Freiheitsgrade sowie Drucksensoren an den Fingerkuppen, den Fingergelenken und der Handfläche. Sie wiegt 1.150 g, trägt bis zu 15 kg und wird über Modbus auf RS-485 oder Ethernet an Industriesteuerungen angeschlossen.
Die V6 F ist für Manipulation gebaut, die in einer Roboterzelle ebenso laufen muss wie im Labor. Statt des CAN-Busses früherer Allegro-Hände spricht sie Modbus RTU, Modbus TCP oder ein eigenes RS-485-Protokoll, sodass ein Industrieroboter oder eine Automatisierungssteuerung sie direkt ansteuern kann. Drei Regelungsmodi laufen auf derselben Hand: Stromregelung für kraftsensible Aufgaben, Positionsregelung mit 0,088° und Steifigkeitsregelung für nachgiebiges oder festes Halten, dazu ein High-Force Mode für Griffe, die fester halten müssen. Reibungs- und Temperaturkompensation halten das Gelenkverhalten bei wechselnden Bedingungen gleich.
Die Drucksensoren messen 260 bis 1.260 hPa mit 1 kPa Genauigkeit zwischen 0 und 60 °C, und jede Fingerkuppe leuchtet blau, grün, oliv oder rot, um den Griffzustand anzuzeigen. Das Aluminiumgehäuse hat Kühlkörper in den oberen Fingern für dauerhaft hohe Lasten und eine 3D-konturierte Handfläche, die die Kontaktfläche vergrößert. Die Untersetzung beträgt einheitlich 288,35:1, bei 0,92 Nm Blockiermoment und 0,23 Nm Nennmoment. Die Überwachungswerkzeuge, mit Live-Ansichten von Bewegung und Druck, einem Posen- und Sequenzmanager und Zeitreihendiagrammen von Gelenkposition, Strom, Temperatur und Sensordaten, laufen unter Ubuntu 22.04 oder 24.04 LTS mit ROS 2.
Für eine Vierfingerhand mit CAN erfasst die Allegro Hand V5 Sense an den Fingerkuppen und Fingergelenken und die Allegro Hand V5 Plus nur an den Fingerkuppen. Die Dreifinger-Hand Allegro Hand V5 und die drehmomentgeregelte Allegro Hand V4 runden das Programm ab. Vergleichen Sie sie mit unseren übrigen geschickten Roboterhänden.
Wichtigste Fähigkeiten
- Fünf Finger, 20 Gelenke: Vier Finger und ein Daumen mit je vier aktiven Gelenken ergeben 20 Freiheitsgrade, gegenüber 16 bei der V5 Plus und der V5 Sense.
- Modbus über RS-485 oder Ethernet: Modbus RTU, Modbus TCP oder ein eigenes RS-485-Protokoll verbinden die Hand direkt mit Steuerungen von Industrierobotern und Automatisierungsanlagen.
- Sensorik an Fingerkuppen, Gelenken und Handfläche: Drucksensoren decken 260 bis 1.260 hPa bei 1 kPa Genauigkeit ab, und jede Fingerkuppe leuchtet blau, grün, oliv oder rot, wenn der Griff fester wird.
- Drei Regelungsmodi plus High-Force Mode: Stromregelung für kraftsensible Aufgaben, Positionsregelung mit 0,088° und Steifigkeitsregelung für nachgiebiges Halten, dazu der High-Force Mode für einen festeren Griff.
- Reibungs- und Temperaturkompensation: Integrierte Algorithmen korrigieren Regelabweichungen durch Reibung und Temperatur, sodass sich die Gelenke bei wechselnden Bedingungen gleich verhalten.
- Aluminiumgehäuse, konturierte Handfläche: Kühlkörper in den oberen Fingern ermöglichen dauerhaft hohe Lasten, und eine 3D-konturierte Handfläche vergrößert die Kontaktfläche für stabile Griffe.
- Überwachung unter Ubuntu mit ROS 2: Live-Ansichten von Bewegung und Druck, ein Posen- und Sequenzmanager und Zeitreihendiagramme laufen unter Ubuntu 22.04 oder 24.04 LTS mit ROS 2.
Dieses Modell wird auf Anfrage angeboten. Konfiguration, Zubehör, Integrationsumfang und Lieferplan bestimmen den Endbetrag mit, daher wird der Preis für jedes Projekt bestätigt statt veröffentlicht.
Kauf über Robotix Market
Dieses Gerät wird neu über etablierte Vertriebswege bezogen und weltweit mit der Herstellergarantie geliefert. Der technische Support wird mit dem Servicenetz des Herstellers abgestimmt. Einsatzumfang, Konfiguration und Verantwortlichkeiten für die Inbetriebnahme werden im Rahmen des Angebots vereinbart — der Produktpreis umfasst keine Installation vor Ort.
Funktionen
Technische Daten
| Marke | Wonik Robotics |
|---|---|
| Modell | Allegro Hand V6 F |
| Finger | 5 (vier Finger und ein Daumen) |
| Freiheitsgrade | 20 aktiv (4 pro Finger) |
| Antrieb | Gleichstrommotoren |
| Untersetzung | 288,35:1 |
| Blockiermoment | 0,92 Nm |
| Nennmoment | 0,23 Nm |
| Gelenkauflösung | 0,088° |
| Traglast | Bis zu 15 kg |
| Gewicht | 1.150 g |
| Regelungsmodi | Strom-, Positions- und Steifigkeitsregelung, plus High-Force Mode |
| Kompensation | Reibungs- und Temperaturkompensation |
| Taktile Sensorik | Drucksensoren an den Fingerkuppen, Fingergelenken und der Handfläche |
| Druckbereich | 260–1.260 hPa |
| Druckgenauigkeit | 1 kPa |
| Betriebstemperatur der Sensoren | 0–60 °C |
| LED der Fingerkuppen | Blau bei höchstens 1.050 hPa; Grün 1.050–1.130 hPa; Oliv 1.130–1.170 hPa; Rot ab 1.170 hPa |
| Kommunikationsschnittstelle | RS-485, Ethernet |
| Protokoll | Modbus RTU, Modbus TCP, eigenes RS-485-Protokoll |
| Stromversorgung | 24,0 V, 5,0 A, 120 W |
| Aufbau | Aluminiumgehäuse, Kühlkörper in den oberen Fingern, 3D-konturierte Handfläche |
| Software | Echtzeitüberwachung, Posen- und Sequenzmanager, Zeitreihendiagramme von Gelenkposition, Motorstrom, Temperatur und Sensordaten; ROS 2 |
| Systemanforderungen des Host-Rechners | Intel Core i3-8109U oder besser, 2 GB RAM, 2 GB Speicher, OpenGL 3.0 mit Hardwarebeschleunigung und 64 MB Grafikspeicher, Ubuntu 22.04 oder 24.04 LTS |
| Handseite | Wird mit dem Angebot bestätigt |
| Montageadapter für den Arm | Wird mit dem Angebot bestätigt |
Branchen
Häufig gestellte Fragen
Sie wird auf Anfrage angeboten – Konfiguration, Stückzahl und Lieferung werden je Projekt bestätigt.
Vier Finger und einen Daumen mit je vier aktiven Gelenken: 20 Freiheitsgrade. Die V5 Plus und die V5 Sense haben 16, die Dreifinger-V5 hat 9.
Druck an den Fingerkuppen, den Fingergelenken und der Handfläche, von 260 bis 1.260 hPa mit 1 kPa Genauigkeit zwischen 0 und 60 °C. Die LED jeder Fingerkuppe zeigt den Griffzustand von Blau über Grün und Oliv bis Rot an.
Sie wiegt 1.150 g und trägt maximal 15 kg.
Über RS-485 oder Ethernet, mit Modbus RTU, Modbus TCP oder einem eigenen RS-485-Protokoll, an einer Versorgung mit 24,0 V und 5,0 A. Die Überwachungswerkzeuge laufen unter Ubuntu 22.04 oder 24.04 LTS mit ROS 2; die Montage an Ihrem Arm wird mit dem Angebot bestätigt.
Die V6 F ergänzt einen fünften Finger, Sensorik in der Handfläche, Positions- und Steifigkeitsregelung mit High-Force Mode und Modbus über RS-485 oder Ethernet statt CAN, bei 1.150 g. Die V5 Sense hat drei Finger und einen Daumen, Stromregelung über CAN mit 333 Hz und wiegt 1.240 g.
Wonik Allegro Hand V6 F geschickte Fünffinger-Roboterhand
- Regulärer Preis
- Preis auf Anfrage
Zuletzt angesehen
Sie haben noch keine Produkte angesehen.