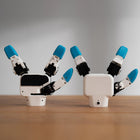
- Versión de mano izquierda, una unidad El número de pieza 4010700101 equipa un brazo del lado izquierdo o forma pareja con la versión de mano derecha.
- Seis articulaciones accionadas por servos Los tres dedos se mueven mediante seis articulaciones, cada una con su propio servomotor digital.
- Diez niveles de par La fuerza de agarre se ajusta en diez pasos hasta la carga nominal de 500 g, en una carrera de 0–130 mm.
- Pensada para objetos de laboratorio Herramientas, alimentos, fruta y objetos de laboratorio figuran entre los elementos que la mano está diseñada para agarrar.
- Protocolos abiertos y ROS Los protocolos del puerto serie y de control de motores son abiertos, con soporte para Python, ROS1, ROS2 y RViz.
- Estado de agarre a 100 Hz La comunicación de alta frecuencia por RS-485 informa del estado de agarre en tiempo real.


Descripción
La myGripper H100 mano izquierda (número de pieza 4010700101) es la versión izquierda de la mano hábil de tres dedos de Elephant Robotics y se suministra como unidad individual. Está pensada para el myCobot Pro 630 y la serie Mercury, y es la mano que debe elegir cuando el brazo que va a equipar trabaja como mano izquierda, por ejemplo el brazo izquierdo de una instalación de dos brazos.
Comprada sola, cubre un brazo. Junto con la versión de mano derecha (número de pieza 4010700100), o como el par a juego izquierda + derecha que tiene su propio artículo, equipa ambos lados. Salvo por la lateralidad, las manos izquierda y derecha comparten la misma especificación.
La mano está diseñada para la investigación, la docencia y las demostraciones de laboratorio. Los tres dedos se mueven mediante seis articulaciones, cada una con su propio servo digital con control de corriente, posición y velocidad. Así, un programa puede elegir un par de salida entre diez niveles, hasta la carga nominal de 500 g, y una posición absoluta de los dedos, lo que resulta adecuado para manipular herramientas, alimentos, fruta y objetos de laboratorio, así como para gestos similares a los de una mano humana. La carrera de apertura es de 0–130 mm y las articulaciones se mueven a 60° por segundo.
En el plano eléctrico, se alimenta a 24 V y 2 A mediante un conector circular M8 y se comunica por RS-485 mediante MODBUS (Hex, 8N1), con el estado de agarre notificado mediante comunicación de alta frecuencia a 100 Hz. Un chip ESP32 de doble núcleo controla la mano. Se admiten Python, ROS1, ROS2 y la simulación en RViz, y los protocolos serie y de control de motores son abiertos. Pesa 780 g y está diseñada para 1.000.000 de ciclos o más.
Capacidades principales
- Versión de mano izquierda, una unidad: El número de pieza 4010700101 equipa un brazo del lado izquierdo o forma pareja con la versión de mano derecha.
- Seis articulaciones accionadas por servos: Los tres dedos se mueven mediante seis articulaciones, cada una con su propio servomotor digital.
- Diez niveles de par: La fuerza de agarre se ajusta en diez pasos hasta la carga nominal de 500 g, en una carrera de 0–130 mm.
- Pensada para objetos de laboratorio: Herramientas, alimentos, fruta y objetos de laboratorio figuran entre los elementos que la mano está diseñada para agarrar.
- Protocolos abiertos y ROS: Los protocolos del puerto serie y de control de motores son abiertos, con soporte para Python, ROS1, ROS2 y RViz.
- Estado de agarre a 100 Hz: La comunicación de alta frecuencia por RS-485 informa del estado de agarre en tiempo real.
Comprar a través de Robotix Market
Esta unidad se adquiere nueva a través de canales de distribución establecidos y se envía a todo el mundo con la garantía completa del fabricante. El soporte técnico se coordina con la propia red de servicio del fabricante. El alcance del despliegue, la configuración y las responsabilidades de puesta en marcha se acuerdan como parte del presupuesto — el precio del producto no incluye la instalación in situ.
Características
Especificaciones
| Marca | Elephant Robotics |
|---|---|
| Modelo | myGripper H100, mano izquierda |
| Número de pieza | 4010700101 |
| Tipo de producto | Mano robótica hábil de tres dedos, unidad individual |
| Mano | Izquierda |
| Dedos | 3 |
| Articulaciones móviles | 6 |
| Motores | 6 servomotores digitales con control de corriente, posición y velocidad |
| Carga útil | 500 g |
| Ajuste de par | 10 niveles |
| Carrera (diámetro) | 0–130 mm |
| Velocidad de movimiento | 60° por segundo por articulación |
| Peso | 780 g |
| Vida útil | 1.000.000 de ciclos o más |
| Interfaz eléctrica | Conector circular M8 |
| Alimentación | 24 V, 2 A |
| Interfaz de comunicación | RS-485 |
| Frecuencia de comunicación | Nominal superior a 50 Hz; comunicación de alta frecuencia a 100 Hz para supervisar el estado de agarre |
| Protocolo | MODBUS; formato de datos hexadecimal, 8N1 |
| Chip de control principal | ESP32, doble núcleo a 240 MHz, 600 DMIPS, 520 KB de SRAM, Wi-Fi, Bluetooth de modo dual |
| Programación | Python; ROS1, ROS2 y simulación en RViz; protocolos abiertos de puerto serie y de control de motores |
| Modelos compatibles | myCobot Pro 630, serie Mercury |
| Contenido de la caja | Mano hábil de tres dedos (izquierda); cable con conectores circulares de 8 pines en ambos extremos; cable alargador; módulo USB a 485; conector circular de 8 pines con cable alargador de 2 m; cable de datos USB |
Sectores
Preguntas frecuentes
La mano izquierda, número de pieza 4010700101. La mano derecha (4010700100) tiene su propio artículo, y el par a juego izquierda + derecha se vende como producto independiente.
No. La carga útil, el peso, la carrera, las articulaciones, la alimentación y la comunicación son idénticos en ambas; solo cambia la lateralidad.
Con el myCobot Pro 630 y la serie Mercury, según Elephant Robotics. Confirme con nosotros el modelo de su brazo antes de hacer el pedido.
Hasta 500 g, con diez niveles de par para ajustar la fuerza de agarre en una carrera de 0–130 mm. Está diseñada para herramientas, alimentos, fruta y objetos de laboratorio.
La mano izquierda, un cable con conectores circulares de 8 pines en ambos extremos, un cable alargador, un módulo USB a 485, un conector circular de 8 pines con un cable alargador de 2 m y un cable de datos USB.
La mano izquierda Elephant Robotics myGripper H100 tiene un precio de $899 en su mercado.
Elephant Robotics myGripper H100 mano izquierda
- Precio regular
- $899.00
- Precio de venta
Vistos recientemente
Aún no has visto ningún producto.