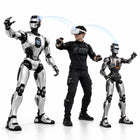
- La vista del robot en un visor de RV La imagen de las cámaras del robot se transmite al visor, de modo que el operador trabaja desde el punto de vista del robot en lugar de observarlo desde fuera.
- Movimientos de cabeza y manos trasladados al robot Los movimientos del operador se rastrean y se traducen en movimientos del robot, que mira, alcanza y gesticula hacia donde lo hace la persona.
- El equilibrio sigue a cargo del robot Los propios controladores del robot mantienen el equilibrio y los límites articulares mientras sigue al operador, que dirige la tarea y no la estabilidad.
- Datos de demostración en el propio cuerpo del robot Las sesiones teleoperadas registran ejemplos con las cámaras del robot y en su espacio articular, que es con lo que se entrenan el aprendizaje por imitación y los modelos de visión-lenguaje-acción.
- Trabajo remoto y en entornos peligrosos Un operador puede guiar al robot por lugares en los que una persona no debería o no puede entrar, manteniéndose a una distancia segura.
- Diseñado para el T800 y el PM01 La compatibilidad abarca el T800 en sus ediciones Basic, EDU Open Source, Pro y Max, además del PM01; las demostraciones de manipulación dependen de las manos diestras de las ediciones Pro y Max.

Descripción
A menudo, la forma más rápida de enseñar una tarea a un humanoide es hacerla uno mismo, a través del robot. La teleoperación encarnada (Embodied Teleoperation) es el paquete de control que lo hace posible en un EngineAI T800 o PM01: el operador se pone un visor de realidad virtual, ve la escena a través de las cámaras del robot, se mueve y el robot le sigue.
Para que la experiencia resulte directa, tres elementos deben funcionar a la vez. La imagen de las cámaras del robot se transmite al visor, de modo que el operador ve lo que ve el robot. Los movimientos de la cabeza y de las manos se rastrean y se trasladan al robot, que mira, alcanza y gesticula hacia donde lo hace el operador. Y los propios controladores del robot lo mantienen en equilibrio y con las articulaciones dentro de límites seguros mientras le sigue: el operador dirige la tarea, no el equilibrio.
Los equipos lo compran por cuatro motivos. Grabar demostraciones humanas en el robot real es la vía más directa para obtener datos de aprendizaje por imitación y de modelos de visión-lenguaje-acción (VLA), porque los ejemplos se capturan en el propio cuerpo del robot, con sus cámaras y en su espacio articular. Además, un operador puede hacer trabajar al robot en lugares a los que una persona no debería ir, manejarlo en directo en una feria de un modo que ninguna rutina preprogramada permite y comprobar lo que el hardware hace físicamente antes de que exista un comportamiento autónomo capaz de hacerlo.
Está diseñado para el T800 en sus ediciones Basic, EDU Open Source, Pro y Max y para el PM01. Las manos importan: las ediciones Pro y Max incorporan manos diestras y admiten por tanto demostraciones de manipulación, mientras que la Basic no. Lo que suministra el propio paquete (visor, mandos, rastreadores, método de seguimiento, formato de grabación, requisito de latencia de red y si la licencia cubre un robot o un emplazamiento) se confirma por escrito antes de que realice el pedido. El control en tiempo real necesita una red local rápida y estable, y un humanoide controlado por una persona sigue requiriendo una parada de emergencia, un observador de seguridad y zonas de exclusión bien delimitadas.
Capacidades principales
- La vista del robot en un visor de RV: La imagen de las cámaras del robot se transmite al visor, de modo que el operador trabaja desde el punto de vista del robot en lugar de observarlo desde fuera.
- Movimientos de cabeza y manos trasladados al robot: Los movimientos del operador se rastrean y se traducen en movimientos del robot, que mira, alcanza y gesticula hacia donde lo hace la persona.
- El equilibrio sigue a cargo del robot: Los propios controladores del robot mantienen el equilibrio y los límites articulares mientras sigue al operador, que dirige la tarea y no la estabilidad.
- Datos de demostración en el propio cuerpo del robot: Las sesiones teleoperadas registran ejemplos con las cámaras del robot y en su espacio articular, que es con lo que se entrenan el aprendizaje por imitación y los modelos de visión-lenguaje-acción.
- Trabajo remoto y en entornos peligrosos: Un operador puede guiar al robot por lugares en los que una persona no debería o no puede entrar, manteniéndose a una distancia segura.
- Diseñado para el T800 y el PM01: La compatibilidad abarca el T800 en sus ediciones Basic, EDU Open Source, Pro y Max, además del PM01; las demostraciones de manipulación dependen de las manos diestras de las ediciones Pro y Max.
Comprar a través de Robotix Market
Este producto se adquiere nuevo a través de canales de distribución establecidos y se envía a todo el mundo con la garantía del fabricante. El soporte técnico se coordina con la propia red de servicio del fabricante. El alcance del despliegue, la configuración y las responsabilidades de puesta en marcha se acuerdan como parte del presupuesto — el precio del producto no incluye la instalación in situ.
Características
Especificaciones
| Marca | EngineAI |
|---|---|
| Producto | Teleoperación encarnada (Embodied Teleoperation) |
| Tipo de producto | Paquete de control por teleoperación con realidad virtual para robots humanoides |
| Para | Robots humanoides EngineAI T800 y PM01 |
| Ediciones compatibles del T800 | Basic, EDU Open Source, Pro y Max |
| Interfaz del operador | Visor de RV: imagen de las cámaras del robot transmitida al visor y movimientos de cabeza y manos del operador trasladados al robot |
| Control en el robot | Los propios controladores del robot mantienen el equilibrio y los límites articulares mientras sigue al operador |
| Usos habituales | Grabación de demostraciones humanas para el aprendizaje robótico; tareas remotas y peligrosas; actuaciones en directo; pruebas de la plataforma antes de la autonomía |
| Demostraciones de manipulación | Dependen de las manos diestras, presentes en los T800 Pro y Max, pero no en el T800 Basic |
| Visor, mandos y rastreadores | Se confirma en el presupuesto |
| Método de seguimiento y funciones de control | Se confirma en el presupuesto |
| Formato de grabación de datos | Se confirma en el presupuesto |
| Requisitos de red y latencia | Se confirma en el presupuesto |
| Versiones del PM01 compatibles | Se confirma en el presupuesto |
| Alcance de la licencia (por robot o por emplazamiento) | Se confirma en el presupuesto |
| Entrega de actualizaciones | Se confirma en el presupuesto |
Sectores
Preguntas frecuentes
Un paquete de control que permite a una persona manejar en tiempo real un humanoide EngineAI T800 o PM01 mediante un visor de realidad virtual, viendo la escena desde las propias cámaras del robot.
Está diseñado para el EngineAI T800 (Basic, EDU Open Source, Pro y Max) y para el PM01. La compatibilidad con su edición exacta se confirma antes del pedido, y el trabajo de manipulación depende de las manos diestras de las ediciones Pro y Max.
El equilibrio no es tarea del operador. Los propios controladores del robot lo mantienen en equilibrio y dentro de los límites articulares mientras sigue los movimientos del operador. Aun así, siguen siendo necesarios una parada de emergencia, un observador de seguridad y zonas de exclusión bien delimitadas.
Antes de que realice el pedido le confirmamos por escrito si se incluyen visor, mandos y rastreadores, o qué modelos debe aportar usted.
La teleoperación es una de las formas habituales de grabar demostraciones para el aprendizaje por imitación, porque los datos se capturan en el propio cuerpo del robot y con sus cámaras. El formato de grabación y las herramientas incluidas se confirman con el pedido.
La teleoperación encarnada EngineAI para T800 y PM01 tiene un precio de $15,000 en su mercado.
Teleoperación encarnada EngineAI para T800 y PM01
- Precio regular
- $15,000.00
- Precio de venta
Vistos recientemente
Aún no has visto ningún producto.