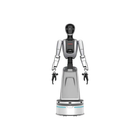
- Bastidor de 1.5 m con 16 cm de elevación Un mecanismo de elevación amplía la altura de trabajo 16 cm por encima del bastidor de 1.5 m, y el peso bruto es de 96 kg.
- Cámaras de cabeza y muñeca en ambas versiones Una Intel RealSense D435 en la cabeza y dos cámaras RealSense D405 en las muñecas vienen montadas tanto en la versión Standard como en la Flagship.
- La carga de las manos es la elección principal Las manos TH-RH-1-L/R de la Standard admiten 0.5 kg; las manos de alta precisión de la Flagship admiten de 2 a 3 kg, en línea con la carga por brazo de 2 a 3 kg.
- Dos ordenadores de a bordo a elegir La Standard lleva un Jetson Orin Nano 8 GB y la Flagship un Jetson AGX Orin 64 GB Developer Kit sobre una plataforma ARM para sistemas de percepción y planificación más exigentes.
- 21 grados de libertad activos con encoders de 18 bits Las articulaciones combinan reductores armónicos con encoders de 18 bits sobre CAN y EtherCAT, las manos funcionan con un bus 485 y cada mano tiene seis grados de libertad activos.
- Chasis con ruedas de hasta 1.5 m/s La velocidad máxima de navegación es de 1.5 m/s sobre ruedas de alto rendimiento, para suelos interiores despejados y no para terrenos irregulares.
- Interfaces estándar para la integración El robot ofrece USB, un puerto Ethernet y un puerto de carga Type-C, con una API de doble brazo como punto de entrada al software.


Descripción
El T170D es la plataforma compacta con ruedas de la serie T de Ti5: un bastidor de 1.5 m con un mecanismo de elevación de 16 cm, 96 kg de peso bruto, una envergadura de brazos de 1.35 m y 21 grados de libertad activos. Mientras que el T170C apuesta por el alcance con una envergadura de 2 m y un torso regulable en 41 cm, este modelo mantiene una huella más reducida y una única cifra de peso.
Además, es el mejor equipado de los dos tal como se entrega. Sus dos versiones llevan una cámara de cabeza Intel RealSense D435 y dos cámaras de muñeca RealSense D405, mientras que el T170C solo monta cámaras en su versión Flagship. Las articulaciones combinan reductores armónicos con encoders de 18 bits sobre CAN y EtherCAT, las manos se comunican por un bus 485, cada brazo admite de 2 a 3 kg con una repetibilidad de 0.3 mm o mejor, y el chasis con ruedas navega a hasta 1.5 m/s. USB, Ethernet y un puerto de carga Type-C cubren las conexiones externas, y una API de doble brazo es el punto de partida para el desarrollo.
Las dos versiones se diferencian en las manos y en la capacidad de cómputo. La Standard combina manos hábiles TH-RH-1-L/R con capacidad para 0.5 kg con un Jetson Orin Nano 8 GB y no incluye sensor de fuerza en las articulaciones. La Flagship pasa a manos de alta precisión para 2 a 3 kg, añade dos sensores de fuerza de seis dimensiones y funciona con un Jetson AGX Orin 64 GB Developer Kit sobre una plataforma ARM. La elección es, por tanto, práctica: agarre ligero con el cómputo derivado a una estación de trabajo, o manipulación más pesada con control de fuerza y con la percepción y la planificación ejecutándose a bordo.
La plataforma es adecuada para manipulación móvil con dos brazos sobre suelos interiores — desarrollo de agarre, percepción basada en visión, investigación con control de fuerza en la Flagship y prototipado de tareas de manipulación comerciales dentro del límite de 2 a 3 kg por brazo. La capacidad de la batería, la autonomía y el grado de protección se confirman con el presupuesto.
Capacidades principales
- Bastidor de 1.5 m con 16 cm de elevación: Un mecanismo de elevación amplía la altura de trabajo 16 cm por encima del bastidor de 1.5 m, y el peso bruto es de 96 kg.
- Cámaras de cabeza y muñeca en ambas versiones: Una Intel RealSense D435 en la cabeza y dos cámaras RealSense D405 en las muñecas vienen montadas tanto en la versión Standard como en la Flagship.
- La carga de las manos es la elección principal: Las manos TH-RH-1-L/R de la Standard admiten 0.5 kg; las manos de alta precisión de la Flagship admiten de 2 a 3 kg, en línea con la carga por brazo de 2 a 3 kg.
- Dos ordenadores de a bordo a elegir: La Standard lleva un Jetson Orin Nano 8 GB y la Flagship un Jetson AGX Orin 64 GB Developer Kit sobre una plataforma ARM para sistemas de percepción y planificación más exigentes.
- 21 grados de libertad activos con encoders de 18 bits: Las articulaciones combinan reductores armónicos con encoders de 18 bits sobre CAN y EtherCAT, las manos funcionan con un bus 485 y cada mano tiene seis grados de libertad activos.
- Chasis con ruedas de hasta 1.5 m/s: La velocidad máxima de navegación es de 1.5 m/s sobre ruedas de alto rendimiento, para suelos interiores despejados y no para terrenos irregulares.
- Interfaces estándar para la integración: El robot ofrece USB, un puerto Ethernet y un puerto de carga Type-C, con una API de doble brazo como punto de entrada al software.
Este modelo se ofrece bajo presupuesto. La configuración, los accesorios, el alcance de la integración y el plazo de entrega influyen en el importe final, por lo que el precio se confirma por proyecto en lugar de publicarse.
Comprar a través de Robotix Market
Esta unidad se adquiere nueva a través de canales de distribución establecidos y se envía a todo el mundo con la garantía del fabricante. El soporte técnico se coordina con la propia red de servicio del fabricante. El alcance del despliegue, la configuración y las responsabilidades de puesta en marcha se acuerdan como parte del presupuesto — el precio del producto no incluye la instalación in situ.
Características
Especificaciones
| Marca | Ti5 Robotics |
|---|---|
| Modelo | T170D |
| Versiones | Modelo Standard 170D; modelo Flagship |
| Configuración | Humanoide de dos brazos sobre ruedas con mecanismo de elevación |
| Altura total | 1.5 m más 16 cm de altura de elevación |
| Peso bruto | 96 kg |
| Envergadura de brazos | 1.35 m |
| Grados de libertad activos totales | 21 |
| Carga por brazo | 2–3 kg |
| Carga de la mano | Standard: 0.5 kg; Flagship: 2–3 kg |
| Modelo de mano hábil | Standard: TH-RH-1-L/R; Flagship: mano hábil de alta precisión |
| Grados de libertad de la mano hábil | 6 activos por mano |
| Repetibilidad del efector final | ≤0.3 mm |
| Chasis | Ruedas de alto rendimiento |
| Velocidad del chasis | 1.5 m/s de velocidad máxima de navegación |
| Interfaz de los actuadores de articulación | CAN y EtherCAT |
| Tipo de reductor de las articulaciones | Reductor armónico |
| Resolución de los encoders de articulación | 18 bits |
| Detección de fuerza en las articulaciones | Flagship: sensor de fuerza de seis dimensiones × 2; Standard: ninguno |
| Percepción visual | Cabeza Intel RealSense D435 × 1; muñecas Intel RealSense D405 × 2 (ambas versiones) |
| Control y computación | Standard: NVIDIA Jetson Orin Nano 8 GB; Flagship: NVIDIA Jetson AGX Orin 64 GB Developer Kit, plataforma ARM |
| Software | API de doble brazo |
| Puertos | USB, puerto Ethernet, puerto de carga Type-C |
| Comunicación | Articulaciones CAN y EtherCAT; manos 485 |
| Materiales | Estructura de aleación de aluminio o similar; carcasa de ABS o similar |
| Capacidad de la batería y autonomía | A confirmar en el presupuesto |
| Grado de protección | A confirmar en el presupuesto |
| Precio | Solo bajo presupuesto |
Sectores
Preguntas frecuentes
El T170D tiene un bastidor fijo de 1.5 m con 16 cm de elevación frente al torso regulable de 1.28 a 1.69 m del T170C, una envergadura de 1.35 m frente a 2 m, 21 grados de libertad frente a 22, encoders de articulación de 18 bits frente a 16/18 bits y un chasis de 1.5 m/s frente a 2.0 m/s. Además, monta cámaras de cabeza y muñeca en sus dos versiones, mientras que el T170C solo incluye cámaras y cómputo a bordo en su versión Flagship.
Las manos, la detección de fuerza y la capacidad de cómputo. La Standard tiene manos TH-RH-1-L/R con capacidad para 0.5 kg, ningún sensor de fuerza en las articulaciones y un Jetson Orin Nano 8 GB. La Flagship tiene manos de alta precisión para 2 a 3 kg, dos sensores de fuerza de seis dimensiones y un Jetson AGX Orin 64 GB Developer Kit sobre una plataforma ARM. El chasis, los brazos, las cámaras y el bastidor son los mismos.
Cada brazo admite de 2 a 3 kg con una repetibilidad del efector final de 0.3 mm o mejor. La carga de las manos depende de la versión: 0.5 kg en la Standard y de 2 a 3 kg en la Flagship.
No. Utiliza ruedas de alto rendimiento con una velocidad máxima de navegación de 1.5 m/s, además de un mecanismo de elevación de 16 cm que aumenta la altura de trabajo por encima del bastidor de 1.5 m.
Ambas versiones llevan una cámara de cabeza Intel RealSense D435 y dos cámaras de muñeca RealSense D405. Las conexiones externas son USB, un puerto Ethernet y un puerto de carga Type-C; las articulaciones van sobre CAN y EtherCAT y las manos sobre un bus 485.
Se ofrece bajo presupuesto. La versión, la configuración, la cantidad y la entrega se confirman para cada proyecto, y el precio se fija en el presupuesto.
Vistos recientemente
Aún no has visto ningún producto.