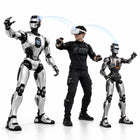
- La vue du robot dans un casque VR Le flux des caméras du robot est transmis au casque, si bien que l'opérateur travaille depuis le point de vue du robot au lieu de l'observer de l'extérieur.
- Mouvements de la tête et des mains reproduits par le robot Les mouvements de l'opérateur sont suivis et traduits en mouvements du robot, qui regarde, tend le bras et gesticule là où la personne le fait.
- L'équilibre reste l'affaire du robot Les propres contrôleurs du robot gèrent l'équilibre et les limites articulaires pendant qu'il suit l'opérateur, qui dirige la tâche et non la stabilité.
- Des données de démonstration dans le corps même du robot Les sessions téléopérées enregistrent des exemples avec les caméras du robot et dans son espace articulaire, exactement ce sur quoi s'entraînent l'apprentissage par imitation et les modèles vision-langage-action.
- Travail à distance et en milieu dangereux Un opérateur peut guider le robot dans des lieux où une personne ne devrait pas ou ne peut pas entrer, tout en restant à distance de sécurité.
- Conçu pour le T800 et le PM01 La compatibilité couvre le T800 dans ses éditions Basic, EDU Open Source, Pro et Max ainsi que le PM01 ; les démonstrations de manipulation dépendent des mains dextres des éditions Pro et Max.

Description
Le moyen le plus rapide d'apprendre une tâche à un humanoïde consiste souvent à l'exécuter soi-même, à travers le robot. La téléopération incarnée (Embodied Teleoperation) est le pack de commande qui rend cela possible sur un EngineAI T800 ou un PM01 : l'opérateur porte un casque VR, voit la scène à travers les caméras du robot, se déplace, et le robot suit.
Pour que l'expérience paraisse directe, trois éléments doivent fonctionner ensemble. Le flux des caméras du robot est transmis au casque, de sorte que l'opérateur voit ce que voit le robot. Les mouvements de la tête et des mains sont suivis et reproduits par le robot, qui regarde, tend le bras et gesticule là où l'opérateur le fait. Enfin, les propres contrôleurs du robot le maintiennent en équilibre et gardent ses articulations dans des limites sûres pendant qu'il suit : l'opérateur dirige la tâche, pas l'équilibre.
Les équipes l'achètent pour quatre raisons. Enregistrer des démonstrations humaines sur le robot réel est la voie la plus directe vers des données d'apprentissage par imitation et de modèles vision-langage-action (VLA), car les exemples sont capturés dans le corps même du robot, avec ses caméras et dans son espace articulaire. Un opérateur peut aussi faire travailler le robot là où une personne ne devrait pas aller, le piloter en direct sur un salon d'une manière qu'aucune routine préprogrammée ne permet, et tester ce que le matériel fait physiquement avant qu'un comportement autonome n'existe pour le faire.
Il est conçu pour le T800 dans ses éditions Basic, EDU Open Source, Pro et Max, ainsi que pour le PM01. Les mains comptent ici : les éditions Pro et Max disposent de mains dextres et se prêtent donc aux démonstrations de manipulation, contrairement à l'édition Basic. Ce que le pack fournit lui-même (casque, manettes, trackers, méthode de suivi, format d'enregistrement, exigence de latence réseau et licence par robot ou par site) est confirmé par écrit avant votre commande. La commande en temps réel exige un réseau local rapide et stable, et un humanoïde piloté par un humain nécessite toujours un arrêt d'urgence, un observateur de sécurité et des zones d'exclusion clairement délimitées.
Principales capacités
- La vue du robot dans un casque VR : Le flux des caméras du robot est transmis au casque, si bien que l'opérateur travaille depuis le point de vue du robot au lieu de l'observer de l'extérieur.
- Mouvements de la tête et des mains reproduits par le robot : Les mouvements de l'opérateur sont suivis et traduits en mouvements du robot, qui regarde, tend le bras et gesticule là où la personne le fait.
- L'équilibre reste l'affaire du robot : Les propres contrôleurs du robot gèrent l'équilibre et les limites articulaires pendant qu'il suit l'opérateur, qui dirige la tâche et non la stabilité.
- Des données de démonstration dans le corps même du robot : Les sessions téléopérées enregistrent des exemples avec les caméras du robot et dans son espace articulaire, exactement ce sur quoi s'entraînent l'apprentissage par imitation et les modèles vision-langage-action.
- Travail à distance et en milieu dangereux : Un opérateur peut guider le robot dans des lieux où une personne ne devrait pas ou ne peut pas entrer, tout en restant à distance de sécurité.
- Conçu pour le T800 et le PM01 : La compatibilité couvre le T800 dans ses éditions Basic, EDU Open Source, Pro et Max ainsi que le PM01 ; les démonstrations de manipulation dépendent des mains dextres des éditions Pro et Max.
Acheter via Robotix Market
Ce produit est acheté neuf via des circuits de distribution établis et expédié dans le monde entier avec la garantie du fabricant. Le support technique est coordonné avec le réseau de service du fabricant. Le périmètre de déploiement, la configuration et les responsabilités de mise en service sont convenus dans le cadre du devis — le prix du produit ne comprend pas l'installation sur site.
Fonctionnalités
Spécifications
| Marque | EngineAI |
|---|---|
| Produit | Téléopération incarnée (Embodied Teleoperation) |
| Type de produit | Pack de commande par téléopération en réalité virtuelle pour robots humanoïdes |
| Pour | Robots humanoïdes EngineAI T800 et PM01 |
| Éditions T800 compatibles | Basic, EDU Open Source, Pro et Max |
| Interface opérateur | Casque VR : vue des caméras du robot transmise au casque, mouvements de la tête et des mains de l'opérateur reproduits par le robot |
| Commande côté robot | Les propres contrôleurs du robot maintiennent l'équilibre et les limites articulaires pendant qu'il suit l'opérateur |
| Utilisations courantes | Enregistrement de démonstrations humaines pour l'apprentissage robotique ; tâches à distance et dangereuses ; spectacles en direct ; essais de la plateforme avant l'autonomie |
| Démonstrations de manipulation | Dépendent des mains dextres, présentes sur les T800 Pro et Max mais pas sur le T800 Basic |
| Casque, manettes et trackers | À confirmer lors du devis |
| Méthode de suivi et fonctions de commande | À confirmer lors du devis |
| Format d'enregistrement des données | À confirmer lors du devis |
| Exigences réseau et latence | À confirmer lors du devis |
| Versions du PM01 prises en charge | À confirmer lors du devis |
| Portée de la licence (par robot ou par site) | À confirmer lors du devis |
| Fourniture des mises à jour | À confirmer lors du devis |
Secteurs
Questions fréquentes
Un pack de commande qui permet à une personne de piloter en temps réel un humanoïde EngineAI T800 ou PM01 au moyen d'un casque VR, en voyant la scène depuis les caméras du robot.
Il est conçu pour l'EngineAI T800 (Basic, EDU Open Source, Pro et Max) et pour le PM01. La prise en charge de votre édition exacte est confirmée avant la commande, et les travaux de manipulation dépendent des mains dextres des éditions Pro et Max.
L'équilibre n'est pas du ressort de l'opérateur. Les propres contrôleurs du robot le maintiennent en équilibre et dans ses limites articulaires pendant qu'il suit les mouvements de l'opérateur. Un arrêt d'urgence, un observateur de sécurité et des zones d'exclusion clairement délimitées restent néanmoins indispensables.
Nous confirmons par écrit avant votre commande si un casque, des manettes et des trackers sont inclus, ou quels modèles vous devez fournir.
La téléopération est l'une des méthodes de référence pour enregistrer des démonstrations destinées à l'apprentissage par imitation, car les données sont capturées dans le corps même du robot et avec ses caméras. Le format d'enregistrement et les outils inclus sont confirmés avec la commande.
La téléopération incarnée EngineAI pour T800 et PM01 est proposée à $15,000 sur votre marché.
Consultés récemment
Vous n'avez encore consulté aucun produit.