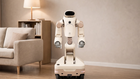
- Torse réglable de 116 à 165 cm La hauteur de travail s'adapte à la tâche, sans qu'il faille modifier l'établi ou l'étagère.
- 29 degrés de liberté Sept par bras, deux dans la tête, trois dans la taille, huit dans la base et deux dans les membres inférieurs repliables, hors effecteurs terminaux.
- Charge utile de 16 kg pour les deux bras Les deux bras réunis sont dimensionnés pour 16 kilogrammes, avec une répétabilité de positionnement de ±0,1 millimètre.
- Quatre heures sur batteries remplaçables à chaud Deux batteries de 720 wattheures sur une plateforme 48 volts tiennent quatre heures et peuvent être échangées plutôt que d'attendre deux heures de charge.
- Équipement de capteurs dense Une caméra de profondeur RGB à lumière structurée, quatre caméras de profondeur, huit radars à ultrasons, deux LiDAR et une IMU six axes couvrent la manipulation rapprochée et la navigation à l'échelle d'une pièce.
- Ubuntu sur Ryzen, articulations EtherCAT Ubuntu 22.04 tourne sur un processeur AMD Ryzen avec Type-C, USB 3.0 et RJ45, et les articulations communiquent via EtherCAT.
- Module de calcul haute performance en option Un module Jetson AGX Orin ou Thor peut être ajouté lorsque l'inférence de modèles embarquée fait partie du projet.

Description
Le GRW est la plateforme bi-bras à roues de Fourier, conçue pour la manipulation mobile, l'automatisation de laboratoire et les tâches de service. Son torse se règle entre 116 et 165 centimètres : la même machine peut ainsi travailler à un établi bas, à un comptoir standard ou devant une étagère haute sans modifier l'organisation du poste. Il occupe une surface au sol de 72,0 sur 61,8 centimètres et pèse environ 160 kilogrammes.
C'est son articulation qui le distingue des autres robots à roues : 29 degrés de liberté hors effecteurs terminaux, répartis en 7 par bras, 2 dans la tête, 3 dans la taille, 8 dans la base et 2 dans les membres inférieurs repliables. La charge utile nominale des deux bras est de 16 kilogrammes et la répétabilité de positionnement atteint ±0,1 millimètre, ce qui lui ouvre des tâches de laboratoire pour lesquelles un robot de service n'est généralement pas envisagé.
L'alimentation et la puissance de calcul sont dimensionnées pour de longues sessions. La plateforme 48 volts affiche une puissance nominale d'environ 1 200 watts, deux batteries de 720 wattheures assurent quatre heures d'autonomie pour environ deux heures de recharge, et les packs sont remplaçables à chaud. À bord, Ubuntu 22.04 tourne sur un processeur AMD Ryzen avec Type-C, USB 3.0 et RJ45, et un module Jetson AGX Orin ou Thor en option ajoute une capacité d'inférence haut de gamme. Les articulations communiquent via EtherCAT.
La perception est particulièrement riche pour cette catégorie : une caméra de profondeur RGB à lumière structurée, quatre autres caméras de profondeur, huit radars à ultrasons, deux LiDAR, une centrale inertielle (IMU) six axes et un haut-parleur de 5 watts. Les effecteurs terminaux, les logiciels et le périmètre d'intégration sont précisés dans le devis. Les acheteurs types sont des groupes de recherche, des équipes d'automatisation de laboratoire et des exploitants commerciaux qui expérimentent la collaboration homme-machine.
Principales capacités
- Torse réglable de 116 à 165 cm : La hauteur de travail s'adapte à la tâche, sans qu'il faille modifier l'établi ou l'étagère.
- 29 degrés de liberté : Sept par bras, deux dans la tête, trois dans la taille, huit dans la base et deux dans les membres inférieurs repliables, hors effecteurs terminaux.
- Charge utile de 16 kg pour les deux bras : Les deux bras réunis sont dimensionnés pour 16 kilogrammes, avec une répétabilité de positionnement de ±0,1 millimètre.
- Quatre heures sur batteries remplaçables à chaud : Deux batteries de 720 wattheures sur une plateforme 48 volts tiennent quatre heures et peuvent être échangées plutôt que d'attendre deux heures de charge.
- Équipement de capteurs dense : Une caméra de profondeur RGB à lumière structurée, quatre caméras de profondeur, huit radars à ultrasons, deux LiDAR et une IMU six axes couvrent la manipulation rapprochée et la navigation à l'échelle d'une pièce.
- Ubuntu sur Ryzen, articulations EtherCAT : Ubuntu 22.04 tourne sur un processeur AMD Ryzen avec Type-C, USB 3.0 et RJ45, et les articulations communiquent via EtherCAT.
- Module de calcul haute performance en option : Un module Jetson AGX Orin ou Thor peut être ajouté lorsque l'inférence de modèles embarquée fait partie du projet.
Acheter via Robotix Market
Cet appareil est acheté neuf via des circuits de distribution établis et expédié dans le monde entier avec la garantie du fabricant. Le support technique est coordonné avec le réseau de service du fabricant. Le périmètre de déploiement, la configuration et les responsabilités de mise en service sont convenus dans le cadre du devis — le prix du produit ne comprend pas l'installation sur votre site.
Fonctionnalités
Spécifications
| Marque | Fourier |
|---|---|
| Modèle | GRW |
| Type de produit | Robot bi-bras à roues |
| Plage de hauteur | 116-165 cm, réglable |
| Encombrement au sol | 72,0 x 61,8 cm |
| Poids net | Environ 160 kg |
| Degrés de liberté | 29 hors effecteurs terminaux : 7 par bras, 2 tête, 3 taille, 8 base, 2 membres inférieurs repliables |
| Charge utile nominale des deux bras | 16 kg |
| Répétabilité de positionnement | ±0,1 mm |
| Plateforme électrique | 48 V, puissance nominale d'environ 1 200 W |
| Batteries | 720 Wh + 720 Wh, remplaçables à chaud |
| Autonomie | 4 heures |
| Temps de charge | Environ 2 heures |
| Système d'exploitation | Ubuntu 22.04 |
| Processeur | AMD Ryzen |
| Calcul en option | Module de calcul haute performance Jetson AGX Orin ou Thor |
| Connectique | Type-C, USB 3.0, RJ45 |
| Communication des articulations | EtherCAT |
| Capteurs | 1 caméra de profondeur RGB à lumière structurée, 4 caméras de profondeur, 8 radars à ultrasons, 2 LiDAR, IMU 6 axes |
| Audio | Haut-parleur de 5 W |
| Effecteurs terminaux | À confirmer sur devis |
| Vitesse de déplacement | À confirmer sur devis |
Secteurs
Questions fréquentes
À la manipulation mobile : travaux collaboratifs d'IA incarnée, automatisation de laboratoire et tâches de service commerciales, lorsqu'un robot doit se déplacer d'un poste à l'autre puis manipuler des objets avec précision.
La répétabilité de positionnement est de ±0,1 millimètre, et les deux bras réunis sont dimensionnés pour une charge utile de 16 kilogrammes.
L'autonomie est de quatre heures avec deux packs de 720 wattheures. Les batteries sont remplaçables à chaud : une paire chargée peut remplacer une paire déchargée au lieu d'attendre environ deux heures de recharge.
Ubuntu 22.04 sur un processeur AMD Ryzen, avec en option un module Jetson AGX Orin ou Thor lorsque l'inférence de modèles plus lourds est nécessaire.
Les 29 degrés de liberté s'entendent hors effecteurs terminaux. Les pinces ou les mains sont choisies selon l'application et confirmées dans le devis.
Le robot bi-bras à roues Fourier GRW est proposé à $75,313 sur votre marché.
Consultés récemment
Vous n'avez encore consulté aucun produit.