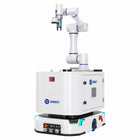
- Lézeres SLAM navigáció Az alap feltérképezi a telephelyet, meghatározza a saját helyzetét, és padlószalag, mágnesek vagy reflektorok nélkül közlekedik az állomások között.
- ±5 mm pontosság A ±5 mm-es navigációs pontosság és a ±2 mm-es relatív pozicionálás közel viszi a ráépített kobotot az állomásához.
- 400 kg névleges teherbírás Elég hely egy kollaboratív robotnak, a vezérlőjének, egy megfogónak és a szállított alkatrészeknek vagy ládáknak.
- Körülbelül 6 óra egy töltéssel Az alapot egy 48 V-os, 46 Ah-s lítium-vas-foszfát akkumulátor táplálja.
- Legfeljebb 1,5 m/s Az alap legfeljebb 1,5 m/s sebességgel halad az állomások között.
- Szabadon tervezhető Kar és töltő nélkül szállítjuk, így az integrátor választja ki a kobotot, a felépítményt és a töltési módot.

Leírás
Egy munkapadhoz rögzített kobot csak azokat a gépeket szolgálja ki, amelyeket elér. Ha ugyanazt a kobotot autonóm alapra helyezik, több gépet is kiszolgál, alkatrészeket gyűjt be a raktárból, és a gyártósorra szállítja őket. A Dobot ezt a kombinációt Autonomous Mobile Manipulation Robotnak (AMMR) nevezi, az AMB-400-CE pedig az ehhez való 400 kg-os mobil alap. Ez a konfiguráció (cikkszám: 1300000856) csak maga az alap, robotkar és töltőállomás nélkül.
Az alap lézerszkennereivel feltérképezi a telephelyet, és lézeres SLAM segítségével határozza meg a saját helyzetét, így padlószalag, mágnesek vagy reflektorok nélkül közlekedik az állomások között. Navigációs pontossága ±5 mm, relatív pozicionálási pontossága ±2 mm, ami elég ahhoz, hogy a ráépített kobot kevés korrekcióval kezdhesse a feladatát, sebessége pedig legfeljebb 1,5 m/s. A pontosság és az üzemidő a helyszíntől, a terheléstől és a munkaciklustól függ.
A 400 kg-os névleges teherbírás elég egy kollaboratív robotnak, a vezérlőjének, egy megfogónak és a szállított alkatrészeknek vagy ládáknak. Az energiát egy beépített, 48 V-os, 46 Ah-s lítium-vas-foszfát akkumulátor adja, amely körülbelül 6 órás üzemidőre van méretezve. Az alap mérete kar nélkül 960 × 642 × 750 mm.
Ha csak az alapot vásárolja meg, az integrátor maga választhatja ki a kart, a végeffektort, a felépítményt és a töltési módot, vagy újra felhasználhatja a telephelyen már meglévő karokat. A Dobot az AMMR-t CR sorozatú kobotokkal építi. Az automatikus töltőállomás, a felépítmény vagy rakományrögzítő, a térképezés és a telephely előkészítése nem része a csomagnak; tervezze meg a műszakokhoz igazodó töltést, ellenőrizze az útvonal mentén a padló egyenletességét, a hézagokat, a lejtőket és a folyosók szélességét, és végezzen kockázatértékelést a teljes mobil manipulátorra.
Fő képességek
- Lézeres SLAM navigáció: Az alap feltérképezi a telephelyet, meghatározza a saját helyzetét, és padlószalag, mágnesek vagy reflektorok nélkül közlekedik az állomások között.
- ±5 mm pontosság: A ±5 mm-es navigációs pontosság és a ±2 mm-es relatív pozicionálás közel viszi a ráépített kobotot az állomásához.
- 400 kg névleges teherbírás: Elég hely egy kollaboratív robotnak, a vezérlőjének, egy megfogónak és a szállított alkatrészeknek vagy ládáknak.
- Körülbelül 6 óra egy töltéssel: Az alapot egy 48 V-os, 46 Ah-s lítium-vas-foszfát akkumulátor táplálja.
- Legfeljebb 1,5 m/s: Az alap legfeljebb 1,5 m/s sebességgel halad az állomások között.
- Szabadon tervezhető: Kar és töltő nélkül szállítjuk, így az integrátor választja ki a kobotot, a felépítményt és a töltési módot.
Vásárlás a Robotix Marketen keresztül
Az egységet újonnan, bevett forgalmazási csatornákon keresztül szerezzük be, és világszerte a gyártói garanciával szállítjuk. A műszaki támogatást a gyártó saját szervizhálózatával egyeztetve biztosítjuk. A bevezetés terjedelmét, a konfigurációt és az üzembe helyezéssel kapcsolatos felelősségi köröket az árajánlat részeként rögzítjük. A termék ára nem tartalmazza az Ön telephelyén történő telepítést.
Jellemzők
Műszaki adatok
| Márka | Dobot |
|---|---|
| Modell | AMB-400-CE |
| Konfiguráció | Töltőállomás nélkül, robotkar nélkül |
| Dobot cikkszám | 1300000856 |
| Terméktípus | Autonóm mobil robotalap mobil manipulációhoz |
| A csomag tartalma | AMB-400-CE mobil alap beépített, 48 V-os lítium-vas-foszfát akkumulátorral |
| Navigáció | Lézeres SLAM |
| Navigációs pontosság | ±5 mm (±2 mm relatív pozicionálás) |
| Maximális sebesség | 1,5 m/s |
| Névleges teherbírás | 400 kg |
| Méretek (H × Sz × M, kar nélkül) | 960 × 642 × 750 mm |
| Akkumulátor | 48 V, 46 Ah, lítium-vas-foszfát |
| Üzemidő | Körülbelül 6 óra |
| Robotkar | Nem tartozék |
| Automatikus töltőállomás | Nem tartozék |
| Felépítmény és rakományrögzítő | Nem tartozék |
| Térképezés és a telephely előkészítése | Nem tartozék |
Iparágak
Gyakran ismételt kérdések
Lézeres SLAM navigációjú, 400 kg névleges teherbírású autonóm mobil robotalap, a Dobot AMMR mobil manipulátorának alapja (cikkszám: 1300000856).
Nem. Ez a konfiguráció csak az alap, kar és automatikus töltőállomás nélkül.
±5 mm navigációs pontosság és ±2 mm relatív pozicionálás, a helyszíni körülményektől függően.
Körülbelül 6 órát a 48 V-os, 46 Ah-s lítium-vas-foszfát akkumulátorral, a terheléstől és a munkaciklustól függően.
A Dobot az AMMR-t CR sorozatú kobotokkal építi. Az Ön projektjéhez való kart, rögzítést és kábelezést az árajánlattal együtt erősítjük meg.
A Dobot AMB-400-CE mobil robotalap kar és töltő nélkül ára az Ön piacán $37,750. Mennyiségi vagy projektrendelés esetén üzleti ajánlatért lépjen kapcsolatba velünk.
Legutóbb megtekintett
Még nem tekintett meg egyetlen terméket sem.