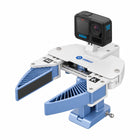
- Adatgyűjtés robot nélkül A kézi megfogó munkapadnál, konyhában vagy egy raktári folyosón is rögzíti a bemutatásokat.
- Ugyanaz a nézet embernek és robotnak A kézi és a robotra szerelt megfogó kameranézőpontja és ujjkialakítása azonos.
- 5,3K széles látószögű videó Egy GoPro Hero 12 kamera 60 fps sebességgel, 155°-os látószöggel és beépített IMU-val rögzít.
- 6D helyzetkövetés Az ORB-SLAM3 alapú vizuális-inerciális SLAM követi a megfogót, és annotálja az egyes munkameneteket.
- Az adattól a bevezetésig A szoftver kezeli az adatgyűjtést, a kalibrálást, a tanítást és a bevezetést, SDK-val és Docker-környezettel.
- Akár napi 4000 bemutatás A Dobot ezt az áteresztőképességet gyors munkafolyamatra adja meg, a feladattól függően.

Leírás
A Dobot PocketGo robot nélkül gyűjt robottanítási adatokat. A kezelő egy kamerát hordozó kézi megfogóval végzi el a feladatot ott, ahol az ténylegesen zajlik, a rendszer pedig rögzíti, mit látott a megfogó, és pontosan hogyan mozgott. Ezután egy Dobot robotkaron lévő azonos megfogó ezekből az adatokból tanulja meg és ismétli a készséget, az olyan kutatási rendszerek viselkedésklónozási megközelítését követve, mint az UMI.
A készlet két megfogókészletet tartalmaz: egy kézit a rögzítéshez és egy robotra szerelhetőt a vezérlési stratégiák futtatásához, azonos kameranézőponttal és ujjkialakítással, hogy amit egy modell az emberektől tanul, az átvihető legyen a robotra. A felvétel egy GoPro Hero 12 kamerával készül 5,3K felbontásban és 60 fps sebességgel, 155°-os látószöggel, HyperSmooth 6.0 stabilizálással és beépített IMU-val. Az ORB-SLAM3 alapú vizuális-inerciális SLAM követi a megfogó 6D helyzetét, és minden munkamenetet automatikusan annotál.
A szoftver a teljes folyamatot lefedi: adatgyűjtés, kalibrálás, SLAM-pályafeldolgozás, tanítás és bevezetés, egy továbbfejlesztési SDK-val és Docker-környezettel az egyedi kutatásokhoz. A Dobot az áteresztőképességet legfeljebb napi 4000 bemutatásra adja meg, a feladat hosszától és a munkafolyamattól függően, a megfogó pedig legfeljebb 2 kg-os tárgyakat kezel.
A bevezetéshez Dobot Nova vagy CR sorozatú robotkar szükséges, amely külön vásárolható meg. A tanításhoz GPU kell: az opcionális mini AI-számítógép (Intel i9, legalább 11 GB VRAM-mal rendelkező RTX GPU) vagy az Ön saját munkaállomása. A több ezer bemutatásból származó nagy felbontású videó bőséges tárhelyet is igényel.
Fő képességek
- Adatgyűjtés robot nélkül: A kézi megfogó munkapadnál, konyhában vagy egy raktári folyosón is rögzíti a bemutatásokat.
- Ugyanaz a nézet embernek és robotnak: A kézi és a robotra szerelt megfogó kameranézőpontja és ujjkialakítása azonos.
- 5,3K széles látószögű videó: Egy GoPro Hero 12 kamera 60 fps sebességgel, 155°-os látószöggel és beépített IMU-val rögzít.
- 6D helyzetkövetés: Az ORB-SLAM3 alapú vizuális-inerciális SLAM követi a megfogót, és annotálja az egyes munkameneteket.
- Az adattól a bevezetésig: A szoftver kezeli az adatgyűjtést, a kalibrálást, a tanítást és a bevezetést, SDK-val és Docker-környezettel.
- Akár napi 4000 bemutatás: A Dobot ezt az áteresztőképességet gyors munkafolyamatra adja meg, a feladattól függően.
Vásárlás a Robotix Marketen keresztül
Az egységet újonnan, bevett forgalmazási csatornákon keresztül szerezzük be, és világszerte a gyártói garanciával szállítjuk. A műszaki támogatást a gyártó saját szervizhálózatával egyeztetve biztosítjuk. A bevezetés terjedelmét és a konfigurációt a kiszállítás előtt egyeztetjük, a termék ára pedig nem tartalmazza a helyszíni telepítést.
Jellemzők
Műszaki adatok
| Márka | Dobot |
|---|---|
| Modell | PocketGo |
| Cikkszám | 1200000404 |
| Terméktípus | Hordozható, egykaros, bemutatáson alapuló adatgyűjtő platform |
| Megfogókészletek | Kézi készlet és robotra szerelhető végeffektor-készlet |
| A megfogó teherbírása | Legfeljebb 2 kg |
| Kamera | GoPro Hero 12, 5,3K 60 fps mellett, 155°-os látószög, HyperSmooth 6.0, beépített IMU |
| Helyzetkövetés | Vizuális-inerciális SLAM (ORB-SLAM3), 6D helyzet |
| Szoftver | Adatgyűjtés, kalibrálás, SLAM-pályafeldolgozás, tanítás és bevezetés |
| Fejlesztés | Továbbfejlesztési SDK, Docker-környezet |
| Áteresztőképesség | Legfeljebb napi 4000 bemutatás, a feladat hosszától és a munkafolyamattól függően |
| Kompatibilis robotok | Dobot Nova és CR sorozat (nem tartozék) |
| Opcionális számítógép | Mini AI-számítógép, Intel i9, RTX GPU (legalább 11 GB VRAM), nem tartozék |
| Garancia | 12 hónap gyártói garancia |
| A csomag tartalma | Kézi megfogókészlet, robotra szerelhető megfogókészlet, GoPro kamera, szoftvercsomag, SDK és Docker-környezet |
Iparágak
Gyakran ismételt kérdések
Nem. Az adatgyűjtés a kézi megfogóval történik. Robotra a betanított vezérlési stratégia bevezetéséhez van szükség.
A Dobot Nova és CR sorozatú robotkarok, amelyek külön vásárolhatók meg.
Az ORB-SLAM3 alapú vizuális-inerciális SLAM a kamera- és IMU-adatokból követi a megfogó 6D helyzetét.
Nem. Opcionálisan választható egy Intel i9 processzorral és RTX GPU-val szerelt mini AI-számítógép, de a modelleket saját GPU-s munkaállomáson is taníthatja.
A Dobot legfeljebb napi 4000 bemutatásra adja meg, a feladat hosszától és a munkafolyamattól függően.
A Dobot PocketGo adatgyűjtő platform ára az Ön piacán $6,740. Mennyiségi vagy projektrendelés esetén üzleti ajánlatért lépjen kapcsolatba velünk.
Legutóbb megtekintett
Még nem tekintett meg egyetlen terméket sem.