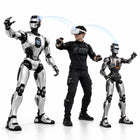
- A robot nézőpontja a VR-headsetben A robot kameraképe a headsetre jut, így a kezelő a robot nézőpontjából dolgozik, ahelyett hogy kívülről figyelné.
- A fej- és kézmozgás leképezése a robotra A kezelő mozgását a rendszer követi és robotmozgássá alakítja, így a robot oda néz, oda nyúl és ott gesztikulál, ahol az ember.
- Az egyensúly a roboté marad A robot saját vezérlői tartják az egyensúlyt és az ízületi határokat, miközben követi a kezelőt, aki a feladatot irányítja, nem a stabilitást.
- Bemutatási adatok a robot saját testében A teleoperált munkamenetek a robot kameráival és a csuklóterében rögzítik a példákat, és éppen ezeken tanulnak az utánzásos tanulási módszerek és a látás–nyelv–cselekvés modellek.
- Távoli és veszélyes munka A kezelő olyan helyeken is végigvezetheti a robotot, ahová embernek nem szabad vagy nem lehet belépnie, miközben ő maga biztonságos távolságban marad.
- A T800 és a PM01 robothoz készült A kompatibilitás kiterjed a Basic, EDU Open Source, Pro és Max változatú T800 robotra, valamint a PM01 robotra; a manipulációs bemutatásokhoz a Pro és a Max ügyes kezei szükségesek.

Leírás
Egy humanoid robotnak gyakran úgy lehet a leggyorsabban megtanítani egy feladatot, ha Ön maga végzi el, a roboton keresztül. Az Embodied Teleoperation az a vezérlőcsomag, amely ezt lehetővé teszi az EngineAI T800 vagy PM01 robottal: a kezelő VR-headsetet visel, a robot kameráin keresztül látja a jelenetet, mozog, a robot pedig követi.
Ahhoz, hogy ez közvetlennek hasson, három dolognak kell együttműködnie. A robot kameraképe a headsetre jut, így a kezelő azt látja, amit a robot. A fej- és kézmozgást a rendszer követi és a robotra képezi le, így az oda néz, oda nyúl és ott gesztikulál, ahol a kezelő. A robot saját vezérlői pedig egyensúlyban tartják a robotot, az ízületeit pedig biztonságos határokon belül, miközben követi a kezelőt: a kezelő a feladatot irányítja, nem az egyensúlyt.
A csapatok négy okból vásárolják. Az emberi bemutatások rögzítése a valódi roboton a legközvetlenebb út az utánzásos tanuláshoz és a látás–nyelv–cselekvés (VLA) modellekhez szükséges adatokhoz, mert a példák a robot saját testében, saját kameráival és saját csuklóterében rögzülnek. A kezelő emellett olyan helyeken is dolgoztathatja a robotot, ahová embernek nem szabad mennie, élőben irányíthatja egy kiállításon úgy, ahogyan egy előre programozott rutin nem tudná, és tesztelheti, mire képes fizikailag a hardver, még mielőtt ehhez autonóm viselkedés létezne.
A csomag a Basic, EDU Open Source, Pro és Max változatú T800 robothoz, valamint a PM01 robothoz készült. Itt a kezek számítanak: a Pro és a Max ügyes kezekkel rendelkezik, ezért támogatja a manipulációs bemutatásokat, a Basic nem. Hogy maga a csomag mit tartalmaz (headset, kontrollerek, trackerek, a követési módszer, a rögzítési formátum, a hálózati késleltetési követelmény, illetve hogy a licenc egy robotra vagy egy egész telephelyre szól-e), azt a rendelés előtt írásban megerősítjük. A valós idejű vezérléshez gyors, stabil helyi hálózat szükséges, és egy ember által irányított humanoid robothoz továbbra is vészleállító, biztonsági felügyelő és egyértelműen kijelölt tiltott zónák kellenek.
Fő képességek
- A robot nézőpontja a VR-headsetben: A robot kameraképe a headsetre jut, így a kezelő a robot nézőpontjából dolgozik, ahelyett hogy kívülről figyelné.
- A fej- és kézmozgás leképezése a robotra: A kezelő mozgását a rendszer követi és robotmozgássá alakítja, így a robot oda néz, oda nyúl és ott gesztikulál, ahol az ember.
- Az egyensúly a roboté marad: A robot saját vezérlői tartják az egyensúlyt és az ízületi határokat, miközben követi a kezelőt, aki a feladatot irányítja, nem a stabilitást.
- Bemutatási adatok a robot saját testében: A teleoperált munkamenetek a robot kameráival és a csuklóterében rögzítik a példákat, és éppen ezeken tanulnak az utánzásos tanulási módszerek és a látás–nyelv–cselekvés modellek.
- Távoli és veszélyes munka: A kezelő olyan helyeken is végigvezetheti a robotot, ahová embernek nem szabad vagy nem lehet belépnie, miközben ő maga biztonságos távolságban marad.
- A T800 és a PM01 robothoz készült: A kompatibilitás kiterjed a Basic, EDU Open Source, Pro és Max változatú T800 robotra, valamint a PM01 robotra; a manipulációs bemutatásokhoz a Pro és a Max ügyes kezei szükségesek.
Vásárlás a Robotix Marketen keresztül
A terméket újonnan, bevett forgalmazási csatornákon keresztül szerezzük be, és világszerte a gyártói garanciával szállítjuk. A műszaki támogatást a gyártó saját szervizhálózatával egyeztetve biztosítjuk. A telepítés terjedelmét, a konfigurációt és az üzembe helyezési felelősségeket az árajánlat részeként rögzítjük — a termék ára nem tartalmazza a helyszíni telepítést.
Jellemzők
Műszaki adatok
| Márka | EngineAI |
|---|---|
| Termék | Embodied Teleoperation |
| Terméktípus | VR-alapú teleoperációs vezérlőcsomag humanoid robotokhoz |
| Kompatibilis robot | EngineAI T800 és PM01 humanoid robotok |
| Kompatibilis T800-változatok | Basic, EDU Open Source, Pro és Max |
| Kezelői felület | VR-headset: a robot kameraképe a headsetre jut, a kezelő fej- és kézmozgása a robotra képeződik le |
| Vezérlés a robot oldalán | A robot saját vezérlői tartják az egyensúlyt és az ízületi határokat, miközben követi a kezelőt |
| Jellemző felhasználás | Emberi bemutatások rögzítése robottanításhoz; távoli és veszélyes feladatok; élő előadások; platformtesztek az autonómia előtt |
| Manipulációs bemutatások | Ügyes kezeket igényelnek: a T800 Pro és Max változaton megvannak, a T800 Basic változaton nincsenek |
| Headset, kontrollerek és trackerek | Az árajánlatban erősítjük meg |
| Követési módszer és vezérlési funkciók | Az árajánlatban erősítjük meg |
| Adatrögzítési formátum | Az árajánlatban erősítjük meg |
| Hálózati és késleltetési követelmények | Az árajánlatban erősítjük meg |
| Támogatott PM01-verziók | Az árajánlatban erősítjük meg |
| Licenc hatóköre (robotonként vagy telephelyenként) | Az árajánlatban erősítjük meg |
| Frissítések biztosítása | Az árajánlatban erősítjük meg |
Iparágak
Gyakran ismételt kérdések
Olyan vezérlőcsomag, amellyel egy ember valós időben, VR-headseten keresztül irányíthat egy EngineAI T800 vagy PM01 humanoid robotot, és közben a robot saját kameráin keresztül látja a jelenetet.
A Basic, EDU Open Source, Pro és Max változatú EngineAI T800 robothoz, valamint a PM01 robothoz készült. Az Ön pontos változatának támogatását a rendelés előtt megerősítjük, a manipulációs munkához pedig a Pro és a Max ügyes kezei szükségesek.
Az egyensúly nem a kezelő feladata. A robot saját vezérlői egyensúlyban és az ízületi határokon belül tartják, miközben követi a kezelő mozgását. Vészleállítóra, biztonsági felügyelőre és egyértelműen kijelölt tiltott zónákra ettől függetlenül szükség van.
A rendelés előtt írásban megerősítjük, hogy a headset, a kontrollerek és a trackerek benne vannak-e a csomagban, vagy mely modelleket kell Önnek biztosítania.
A teleoperáció az utánzásos tanuláshoz szükséges bemutatások rögzítésének egyik bevett módja, mert az adatok a robot saját testében és kameráival rögzülnek. A rögzítési formátumot és a mellékelt eszközöket a rendeléssel együtt erősítjük meg.
Az EngineAI Embodied Teleoperation csomag ára a T800 és a PM01 robothoz az Ön piacán $15,000.
Legutóbb megtekintett
Még nem tekintett meg egyetlen terméket sem.