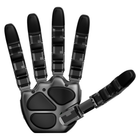
- Öt ujj, 20 ízület A négy ujj és a hüvelykujj, mindegyiken négy aktív ízülettel, 20 szabadságfokot ad, szemben a V5 Plus és a V5 Sense 16 szabadságfokával.
- Modbus RS-485-ön vagy Etherneten A Modbus RTU, a Modbus TCP vagy egy egyedi RS-485 protokoll közvetlenül ipari robot- és automatizálási vezérlőkhöz csatlakoztatja a kezet.
- Érzékelés az ujjhegyeken, az ízületeknél és a tenyérben A nyomásérzékelők 260 és 1260 hPa között mérnek 1 kPa pontossággal, és minden ujjhegy kéken, zölden, olívazölden vagy pirosan világít, ahogy a fogás erősödik.
- Három vezérlési mód és High-Force Mode Áramszabályozás az erőérzékeny munkához, pozíciószabályozás 0,088°-os felbontással és merevségszabályozás a rugalmas tartáshoz, a High-Force Mode pedig határozottabb fogást ad.
- Súrlódás- és hőmérséklet-kompenzáció Beépített algoritmusok korrigálják a súrlódásból és a hőmérsékletből eredő szabályozási hibát, így az ízületek változó körülmények között is ugyanúgy viselkednek.
- Alumíniumház, formázott tenyér Az ujjak felső részébe épített hűtőbordák a tartósan nagy terhelést támogatják, a 3D-ben formázott tenyér pedig a stabil fogásokhoz megnöveli az érintkezési felületet.
- Felügyelet Ubuntun, ROS 2-vel Az élő mozgás- és nyomásnézet, a póz- és szekvenciakezelő, valamint az idősoros diagramok Ubuntu 22.04 vagy 24.04 LTS rendszeren futnak, ROS 2-vel.


Leírás
A Wonik Allegro Hand V6 F a Wonik Robotics ötujjas ügyes robotkeze: négy ujja és egy hüvelykujja van, ujjanként négy aktív ízülettel, 20 szabadságfokkal, nyomásérzékelőkkel pedig az ujjhegyeken, az ujjízületeknél és a tenyérben. Tömege 1150 g, legfeljebb 15 kg-ot bír el, és Modbus protokollal, RS-485-ön vagy Etherneten keresztül csatlakozik ipari vezérlőkhöz.
A V6 F olyan manipulációs feladatokhoz készült, amelyeknek a laborban és egy robotcellában is működniük kell. A korábbi Allegro Hand modellek CAN-busza helyett Modbus RTU, Modbus TCP vagy egyedi RS-485 protokoll szerint kommunikál, így egy ipari robot vagy automatizálási vezérlő közvetlenül irányíthatja. Ugyanazon a kézen három vezérlési mód működik: áramszabályozás az erőérzékeny munkához, pozíciószabályozás 0,088°-os felbontással és merevségszabályozás a rugalmas vagy határozott tartáshoz, továbbá egy High-Force Mode az erősebb tartást igénylő fogásokhoz. A súrlódás- és hőmérséklet-kompenzáció változó körülmények között is egyenletesen tartja az ízületek viselkedését.
A nyomásérzékelők 260 és 1260 hPa között mérnek 1 kPa pontossággal, 0 és 60 °C között, és minden ujjhegy kéken, zölden, olívazölden vagy pirosan világít a fogás állapotától függően. Az alumíniumház ujjainak felső részébe hűtőbordákat építettek a tartósan nagy terhelésekhez, a 3D-ben formázott tenyér pedig megnöveli az érintkezési felületet. Az áttétel egységesen 288,35:1, 0,92 Nm leállási és 0,23 Nm névleges nyomatékkal. A felügyeleti eszközök élő mozgás- és nyomásnézettel, póz- és szekvenciakezelővel, valamint az ízületi pozíció, az áramfelvétel, a hőmérséklet és az érzékelőadatok idősoros diagramjaival Ubuntu 22.04 vagy 24.04 LTS rendszeren futnak, ROS 2-vel.
Ha CAN-buszos négyujjas kézre van szüksége, az Allegro Hand V5 Sense az ujjhegyeken és az ujjízületeknél, az Allegro Hand V5 Plus pedig csak az ujjhegyeken érzékel. A kínálatot a háromujjas Allegro Hand V5 és a nyomatékszabályozott Allegro Hand V4 egészíti ki. Hasonlítsa össze őket további ügyes robotkezeinkkel.
Fő képességek
- Öt ujj, 20 ízület: A négy ujj és a hüvelykujj, mindegyiken négy aktív ízülettel, 20 szabadságfokot ad, szemben a V5 Plus és a V5 Sense 16 szabadságfokával.
- Modbus RS-485-ön vagy Etherneten: A Modbus RTU, a Modbus TCP vagy egy egyedi RS-485 protokoll közvetlenül ipari robot- és automatizálási vezérlőkhöz csatlakoztatja a kezet.
- Érzékelés az ujjhegyeken, az ízületeknél és a tenyérben: A nyomásérzékelők 260 és 1260 hPa között mérnek 1 kPa pontossággal, és minden ujjhegy kéken, zölden, olívazölden vagy pirosan világít, ahogy a fogás erősödik.
- Három vezérlési mód és High-Force Mode: Áramszabályozás az erőérzékeny munkához, pozíciószabályozás 0,088°-os felbontással és merevségszabályozás a rugalmas tartáshoz, a High-Force Mode pedig határozottabb fogást ad.
- Súrlódás- és hőmérséklet-kompenzáció: Beépített algoritmusok korrigálják a súrlódásból és a hőmérsékletből eredő szabályozási hibát, így az ízületek változó körülmények között is ugyanúgy viselkednek.
- Alumíniumház, formázott tenyér: Az ujjak felső részébe épített hűtőbordák a tartósan nagy terhelést támogatják, a 3D-ben formázott tenyér pedig a stabil fogásokhoz megnöveli az érintkezési felületet.
- Felügyelet Ubuntun, ROS 2-vel: Az élő mozgás- és nyomásnézet, a póz- és szekvenciakezelő, valamint az idősoros diagramok Ubuntu 22.04 vagy 24.04 LTS rendszeren futnak, ROS 2-vel.
Ezt a modellt árajánlat alapján kínáljuk. A konfiguráció, a tartozékok, az integráció terjedelme és a szállítási ütemezés mind befolyásolja a végösszeget, ezért az árat projektenként erősítjük meg, és nem tesszük közzé.
Vásárlás a Robotix Marketen keresztül
A terméket újonnan, bevett forgalmazási csatornákon keresztül szerezzük be, és világszerte a gyártói garanciával szállítjuk. A műszaki támogatást a gyártó saját szervizhálózatával egyeztetve biztosítjuk. A bevezetés terjedelmét, a konfigurációt és az üzembe helyezési felelősségeket az árajánlat részeként rögzítjük — a termék ára nem tartalmazza a helyszíni telepítést.
Jellemzők
Műszaki adatok
| Márka | Wonik Robotics |
|---|---|
| Modell | Allegro Hand V6 F |
| Ujjak száma | 5 (négy ujj és egy hüvelykujj) |
| Szabadságfokok | 20 aktív (ujjanként 4) |
| Hajtás | DC motorok |
| Áttétel | 288,35:1 |
| Leállási nyomaték | 0,92 Nm |
| Névleges nyomaték | 0,23 Nm |
| Ízületi felbontás | 0,088° |
| Hasznos teher | Legfeljebb 15 kg |
| Tömeg | 1150 g |
| Vezérlési módok | Áram-, pozíció- és merevségszabályozás, valamint High-Force Mode |
| Kompenzáció | Súrlódás- és hőmérséklet-kompenzáció |
| Tapintásérzékelés | Nyomásérzékelők az ujjhegyeken, az ujjízületeknél és a tenyérben |
| Nyomástartomány | 260–1260 hPa |
| Nyomásmérési pontosság | 1 kPa |
| Az érzékelők üzemi hőmérséklete | 0–60 °C |
| Ujjhegy-LED | Kék legfeljebb 1050 hPa-nál; zöld 1050–1130 hPa; olívazöld 1130–1170 hPa; piros 1170 hPa-tól felfelé |
| Kommunikációs interfész | RS-485, Ethernet |
| Protokoll | Modbus RTU, Modbus TCP, egyedi RS-485 protokoll |
| Tápellátás | 24,0 V, 5,0 A, 120 W |
| Felépítés | Alumíniumház, az ujjak felső részébe épített hűtőbordák, 3D-ben formázott tenyér |
| Szoftver | Valós idejű felügyelet, póz- és szekvenciakezelő, az ízületi pozíció, a motoráram, a hőmérséklet és az érzékelőadatok idősoros diagramjai; ROS 2 |
| Gazdagép-követelmények | Intel Core i3-8109U vagy jobb, 2 GB RAM, 2 GB tárhely, OpenGL 3.0 hardveres gyorsítással és 64 MB videomemóriával, Ubuntu 22.04 vagy 24.04 LTS |
| Kéz oldala | Az árajánlatban erősítjük meg |
| Adapter a robotkarra szereléshez | Az árajánlatban erősítjük meg |
Iparágak
Gyakran ismételt kérdések
Árajánlat alapján kínáljuk — a konfigurációt, a mennyiséget és a szállítást projektenként erősítjük meg.
Négy ujja és egy hüvelykujja van, mindegyiken négy aktív ízülettel: 20 szabadságfok. A V5 Plus és a V5 Sense 16, a háromujjas V5 pedig 9 szabadságfokkal rendelkezik.
A nyomást az ujjhegyeken, az ujjízületeknél és a tenyérben, 260 és 1260 hPa között, 1 kPa pontossággal, 0 és 60 °C között. Az ujjhegyek LED-je kéktől zöldön és olívazöldön át pirosig mutatja a fogás állapotát.
Tömege 1150 g, legnagyobb hasznos terhe 15 kg.
RS-485-ön vagy Etherneten keresztül, Modbus RTU, Modbus TCP vagy egyedi RS-485 protokollal, 24,0 V-os, 5,0 A-es tápellátásról. A felügyeleti eszközök Ubuntu 22.04 vagy 24.04 LTS rendszeren futnak, ROS 2-vel; az Ön robotkarjára való rögzítést az árajánlatban erősítjük meg.
A V6 F egy ötödik ujjat, tenyérérzékelést, pozíció- és merevségszabályozást High-Force Mode-dal, valamint CAN helyett RS-485-ön vagy Etherneten futó Modbus-kommunikációt kap, 1150 g-os tömeggel. A V5 Sense-nek három ujja és egy hüvelykujja van, CAN-buszon 333 Hz-en, áramszabályozással működik, és tömege 1240 g.
Legutóbb megtekintett
Még nem tekintett meg egyetlen terméket sem.