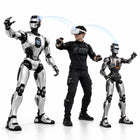
- Het zicht van de robot in een VR-headset Het camerabeeld van de robot wordt naar de headset gestreamd, zodat de operator vanuit het perspectief van de robot werkt in plaats van hem van buitenaf te bekijken.
- Hoofd- en handbewegingen overgebracht op de robot De bewegingen van de operator worden gevolgd en omgezet in robotbewegingen, zodat de robot kijkt, reikt en gebaart waar de persoon dat doet.
- Het evenwicht blijft bij de robot De eigen regelaars van de robot bewaken balans en gewrichtsgrenzen terwijl hij de operator volgt, die de taak stuurt en niet de stabiliteit.
- Demonstratiedata in het eigen lichaam van de robot Geteleopereerde sessies leggen voorbeelden vast met de camera's van de robot en in zijn gewrichtsruimte, precies waarop imitatieleren en vision-language-actionmodellen worden getraind.
- Werk op afstand en in gevaarlijke omgevingen Een operator kan de robot door ruimtes leiden die een mens niet hoort te betreden of niet kan betreden, terwijl hij zelf op veilige afstand blijft.
- Gemaakt voor de T800 en PM01 De compatibiliteit omvat de T800 in de edities Basic, EDU Open Source, Pro en Max plus de PM01; manipulatiedemonstraties vereisen de behendige handen van de Pro en Max.

Beschrijving
De snelste manier om een humanoïde een taak aan te leren, is vaak die taak zelf uit te voeren, via de robot. Embodied Teleoperation is het besturingspakket dat dit mogelijk maakt op een EngineAI T800 of PM01: de operator draagt een VR-headset, ziet de omgeving door de camera's van de robot, beweegt, en de robot volgt.
Om dat direct te laten aanvoelen, moeten drie dingen samenwerken. Het camerabeeld van de robot wordt naar de headset gestreamd, zodat de operator ziet wat de robot ziet. Hoofd- en handbewegingen worden gevolgd en op de robot overgebracht, zodat die kijkt, reikt en gebaart waar de operator dat doet. En de eigen regelaars van de robot houden hem in balans en zijn gewrichten binnen veilige grenzen terwijl hij volgt: de operator stuurt de taak, niet het evenwicht.
Teams kopen het om vier redenen. Menselijke demonstraties opnemen op de echte robot is de meest directe weg naar data voor imitatieleren en vision-language-actionmodellen (VLA), omdat de voorbeelden worden vastgelegd in het eigen lichaam van de robot, met zijn camera's en in zijn gewrichtsruimte. Een operator kan de robot bovendien inzetten op plekken waar een mens niet hoort te komen, hem live op een beurs besturen op een manier die geen voorgeprogrammeerde routine kan evenaren, en testen wat de hardware fysiek doet voordat er autonoom gedrag voor bestaat.
Het is ontworpen voor de T800 in de edities Basic, EDU Open Source, Pro en Max en voor de PM01. De handen maken hier het verschil: de Pro en Max hebben behendige handen en ondersteunen daardoor manipulatiedemonstraties, de Basic niet. Wat het pakket zelf levert (headset, controllers, trackers, de trackingmethode, het opnameformaat, de vereiste netwerklatentie en of de licentie één robot of een hele locatie dekt) wordt vóór uw bestelling schriftelijk bevestigd. Realtime besturing vraagt om een snel, stabiel lokaal netwerk, en een humanoïde die door een mens wordt bestuurd, heeft nog steeds een noodstop, een veiligheidswaarnemer en duidelijk afgebakende verboden zones nodig.
Belangrijkste mogelijkheden
- Het zicht van de robot in een VR-headset: Het camerabeeld van de robot wordt naar de headset gestreamd, zodat de operator vanuit het perspectief van de robot werkt in plaats van hem van buitenaf te bekijken.
- Hoofd- en handbewegingen overgebracht op de robot: De bewegingen van de operator worden gevolgd en omgezet in robotbewegingen, zodat de robot kijkt, reikt en gebaart waar de persoon dat doet.
- Het evenwicht blijft bij de robot: De eigen regelaars van de robot bewaken balans en gewrichtsgrenzen terwijl hij de operator volgt, die de taak stuurt en niet de stabiliteit.
- Demonstratiedata in het eigen lichaam van de robot: Geteleopereerde sessies leggen voorbeelden vast met de camera's van de robot en in zijn gewrichtsruimte, precies waarop imitatieleren en vision-language-actionmodellen worden getraind.
- Werk op afstand en in gevaarlijke omgevingen: Een operator kan de robot door ruimtes leiden die een mens niet hoort te betreden of niet kan betreden, terwijl hij zelf op veilige afstand blijft.
- Gemaakt voor de T800 en PM01: De compatibiliteit omvat de T800 in de edities Basic, EDU Open Source, Pro en Max plus de PM01; manipulatiedemonstraties vereisen de behendige handen van de Pro en Max.
Kopen via Robotix Market
Dit product wordt nieuw ingekocht via gevestigde distributiekanalen en wereldwijd geleverd met de fabrieksgarantie. Technische ondersteuning wordt afgestemd met het servicenetwerk van de fabrikant. Inzetomvang, configuratie en verantwoordelijkheden bij de inbedrijfstelling worden als onderdeel van de offerte afgesproken — de productprijs omvat geen installatie op locatie.
Kenmerken
Specificaties
| Merk | EngineAI |
|---|---|
| Product | Embodied Teleoperation |
| Producttype | Besturingspakket voor VR-teleoperatie van humanoïde robots |
| Voor | EngineAI T800 en PM01 humanoïde robots |
| Compatibele T800-edities | Basic, EDU Open Source, Pro en Max |
| Operatorinterface | VR-headset: camerabeeld van de robot naar de headset gestreamd, hoofd- en handbewegingen van de operator overgebracht op de robot |
| Besturing aan robotzijde | De eigen regelaars van de robot bewaken balans en gewrichtsgrenzen terwijl hij de operator volgt |
| Typische toepassingen | Menselijke demonstraties opnemen voor robotleren; taken op afstand en in gevaarlijke omgevingen; liveoptredens; platformtests vóór autonomie |
| Manipulatiedemonstraties | Vereisen behendige handen: aanwezig op de T800 Pro en Max, niet op de T800 Basic |
| Headset, controllers en trackers | Wordt bevestigd in de offerte |
| Trackingmethode en besturingsfuncties | Wordt bevestigd in de offerte |
| Opnameformaat van de data | Wordt bevestigd in de offerte |
| Netwerk- en latentievereisten | Wordt bevestigd in de offerte |
| Ondersteunde PM01-versies | Wordt bevestigd in de offerte |
| Licentieomvang (per robot of per locatie) | Wordt bevestigd in de offerte |
| Levering van updates | Wordt bevestigd in de offerte |
Sectoren
Veelgestelde vragen
Een besturingspakket waarmee iemand een humanoïde EngineAI T800 of PM01 in realtime bestuurt via een VR-headset en de omgeving ziet door de eigen camera's van de robot.
Het is ontworpen voor de EngineAI T800 (Basic, EDU Open Source, Pro en Max) en voor de PM01. Ondersteuning voor uw exacte editie wordt vóór de bestelling bevestigd, en manipulatiewerk vereist de behendige handen van de Pro en Max.
Het evenwicht is niet de taak van de operator. De eigen regelaars van de robot houden hem in balans en binnen de gewrichtsgrenzen terwijl hij de bewegingen van de operator volgt. Een noodstop, een veiligheidswaarnemer en duidelijk afgebakende verboden zones blijven wel nodig.
Vóór uw bestelling bevestigen we schriftelijk of een headset, controllers en trackers zijn inbegrepen, of welke modellen u zelf voorziet.
Teleoperatie is een van de standaardmanieren om demonstraties voor imitatieleren op te nemen, omdat de data in het eigen lichaam van de robot en met zijn camera's worden vastgelegd. Het opnameformaat en de meegeleverde tools worden met de bestelling bevestigd.
EngineAI Embodied Teleoperation voor T800 en PM01 kost in uw markt $15,000.
Recent bekeken
Je hebt nog geen producten bekeken.