- Vijf vingers, 20 gewrichten Vier vingers en een duim met elk vier actieve gewrichten geven 20 vrijheidsgraden, tegenover 16 bij de V5 Plus en de V5 Sense.
- Modbus via RS-485 of Ethernet Modbus RTU, Modbus TCP of een eigen RS-485-protocol verbinden de hand rechtstreeks met besturingen van industriële robots en automatisering.
- Waarneming in vingertoppen, gewrichten en handpalm Druksensoren bestrijken 260 tot 1.260 hPa met een nauwkeurigheid van 1 kPa, en elke vingertop licht blauw, groen, olijfgroen of rood op naarmate de greep vaster wordt.
- Drie regelmodi plus High-Force Mode Stroomregeling voor krachtgevoelig werk, positieregeling met 0,088° en stijfheidsregeling voor meegevend vasthouden, met High-Force Mode voor een stevigere greep.
- Wrijvings- en temperatuurcompensatie Ingebouwde algoritmen corrigeren regelfouten door wrijving en temperatuur, zodat de gewrichten zich hetzelfde gedragen als de omstandigheden veranderen.
- Aluminium behuizing, gevormde handpalm Koellichamen in de bovenste vingers ondersteunen langdurig hoge belasting, en een 3D-gevormde handpalm vergroot het contactoppervlak voor stabiele grepen.
- Bewaking op Ubuntu met ROS 2 Live weergaven van beweging en druk, een beheer van houdingen en sequenties en tijdreeksgrafieken draaien op Ubuntu 22.04 of 24.04 LTS met ROS 2.


Beschrijving
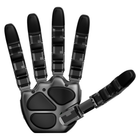
De Wonik Allegro Hand V6 F is de behendige robothand met vijf vingers van Wonik Robotics: vier vingers en een duim met elk vier actieve gewrichten, 20 vrijheidsgraden en druksensoren in de vingertoppen, de vingergewrichten en de handpalm. Ze weegt 1.150 g, draagt tot 15 kg en wordt via Modbus over RS-485 of Ethernet op industriële besturingen aangesloten.
De V6 F is gebouwd voor manipulatie die zowel in een robotcel als in een lab moet draaien. In plaats van de CAN-bus van eerdere Allegro-handen spreekt ze Modbus RTU, Modbus TCP of een eigen RS-485-protocol, zodat een industriële robot of automatiseringsbesturing haar rechtstreeks kan aansturen. Op dezelfde hand draaien drie regelmodi: stroomregeling voor krachtgevoelig werk, positieregeling met 0,088° en stijfheidsregeling voor meegevend of stevig vasthouden, plus een High-Force Mode voor grepen die steviger moeten houden. Wrijvings- en temperatuurcompensatie houden het gedrag van de gewrichten gelijk als de omstandigheden veranderen.
De druksensoren meten 260 tot 1.260 hPa met een nauwkeurigheid van 1 kPa tussen 0 en 60 °C, en elke vingertop licht blauw, groen, olijfgroen of rood op om de greeptoestand te tonen. De aluminium behuizing heeft koellichamen in de bovenste vingers voor langdurig hoge belasting en een 3D-gevormde handpalm die het contactoppervlak vergroot. De overbrenging is één verhouding van 288,35:1, met 0,92 Nm blokkeerkoppel en 0,23 Nm nominaal koppel. De bewakingstools, met live weergaven van beweging en druk, een beheer van houdingen en sequenties en tijdreeksgrafieken van gewrichtspositie, stroom, temperatuur en sensordata, draaien op Ubuntu 22.04 of 24.04 LTS met ROS 2.
Voor een hand met vier vingers op CAN meet de Allegro Hand V5 Sense in de vingertoppen en vingergewrichten, en de Allegro Hand V5 Plus alleen in de vingertoppen. De Allegro Hand V5 met drie vingers en de koppelgeregelde Allegro Hand V4 ronden de reeks af. Vergelijk ze met onze andere behendige robothanden.
Belangrijkste mogelijkheden
- Vijf vingers, 20 gewrichten: Vier vingers en een duim met elk vier actieve gewrichten geven 20 vrijheidsgraden, tegenover 16 bij de V5 Plus en de V5 Sense.
- Modbus via RS-485 of Ethernet: Modbus RTU, Modbus TCP of een eigen RS-485-protocol verbinden de hand rechtstreeks met besturingen van industriële robots en automatisering.
- Waarneming in vingertoppen, gewrichten en handpalm: Druksensoren bestrijken 260 tot 1.260 hPa met een nauwkeurigheid van 1 kPa, en elke vingertop licht blauw, groen, olijfgroen of rood op naarmate de greep vaster wordt.
- Drie regelmodi plus High-Force Mode: Stroomregeling voor krachtgevoelig werk, positieregeling met 0,088° en stijfheidsregeling voor meegevend vasthouden, met High-Force Mode voor een stevigere greep.
- Wrijvings- en temperatuurcompensatie: Ingebouwde algoritmen corrigeren regelfouten door wrijving en temperatuur, zodat de gewrichten zich hetzelfde gedragen als de omstandigheden veranderen.
- Aluminium behuizing, gevormde handpalm: Koellichamen in de bovenste vingers ondersteunen langdurig hoge belasting, en een 3D-gevormde handpalm vergroot het contactoppervlak voor stabiele grepen.
- Bewaking op Ubuntu met ROS 2: Live weergaven van beweging en druk, een beheer van houdingen en sequenties en tijdreeksgrafieken draaien op Ubuntu 22.04 of 24.04 LTS met ROS 2.
Dit model wordt op offertebasis aangeboden. Configuratie, accessoires, integratieomvang en leverschema bepalen samen het eindbedrag, dus de prijs wordt per project bevestigd in plaats van vermeld.
Kopen via Robotix Market
Dit toestel wordt nieuw ingekocht via gevestigde distributiekanalen en wereldwijd geleverd met de fabrieksgarantie. Technische ondersteuning wordt afgestemd met het eigen servicenetwerk van de fabrikant. Inzetomvang, configuratie en verantwoordelijkheden bij de inbedrijfstelling worden als onderdeel van de offerte afgesproken — de productprijs omvat geen installatie op locatie.
Kenmerken
Specificaties
| Merk | Wonik Robotics |
|---|---|
| Model | Allegro Hand V6 F |
| Vingers | 5 (vier vingers en een duim) |
| Vrijheidsgraden | 20 actief (4 per vinger) |
| Aandrijving | Gelijkstroommotoren |
| Overbrengingsverhouding | 288,35:1 |
| Blokkeerkoppel | 0,92 Nm |
| Nominaal koppel | 0,23 Nm |
| Gewrichtsresolutie | 0,088° |
| Draagvermogen | Tot 15 kg |
| Gewicht | 1.150 g |
| Regelmodi | Stroom-, positie- en stijfheidsregeling, plus High-Force Mode |
| Compensatie | Wrijvings- en temperatuurcompensatie |
| Tastwaarneming | Druksensoren in de vingertoppen, vingergewrichten en handpalm |
| Drukbereik | 260–1.260 hPa |
| Druknauwkeurigheid | 1 kPa |
| Werktemperatuur sensoren | 0–60 °C |
| Led vingertop | Blauw bij 1.050 hPa of minder; groen 1.050–1.130 hPa; olijfgroen 1.130–1.170 hPa; rood bij 1.170 hPa of meer |
| Communicatie-interface | RS-485, Ethernet |
| Protocol | Modbus RTU, Modbus TCP, eigen RS-485-protocol |
| Voeding | 24,0 V, 5,0 A, 120 W |
| Constructie | Aluminium behuizing, koellichamen ingebouwd in de bovenste vingers, 3D-gevormde handpalm |
| Software | Realtime bewaking, beheer van houdingen en sequenties, tijdreeksgrafieken van gewrichtspositie, motorstroom, temperatuur en sensordata; ROS 2 |
| Systeemeisen hostcomputer | Intel Core i3-8109U of beter, 2 GB RAM, 2 GB opslag, OpenGL 3.0 met hardwareversnelling en 64 MB videogeheugen, Ubuntu 22.04 of 24.04 LTS |
| Handzijde | Te bevestigen bij de offerte |
| Montageadapter voor de arm | Te bevestigen bij de offerte |
Sectoren
Veelgestelde vragen
De prijs is op aanvraag: configuratie, aantal en levering worden per project bevestigd.
Vier vingers en een duim met elk vier actieve gewrichten: 20 vrijheidsgraden. De V5 Plus en de V5 Sense hebben er 16 en de V5 met drie vingers heeft er 9.
Druk in de vingertoppen, de vingergewrichten en de handpalm, van 260 tot 1.260 hPa met een nauwkeurigheid van 1 kPa tussen 0 en 60 °C. De led van elke vingertop toont de greeptoestand van blauw via groen en olijfgroen tot rood.
Ze weegt 1.150 g en heeft een maximaal draagvermogen van 15 kg.
Via RS-485 of Ethernet, met Modbus RTU, Modbus TCP of een eigen RS-485-protocol, op een voeding van 24,0 V en 5,0 A. De bewakingstools draaien op Ubuntu 22.04 of 24.04 LTS met ROS 2; de montage op uw arm wordt bij de offerte bevestigd.
De V6 F voegt een vijfde vinger, waarneming in de handpalm, positie- en stijfheidsregeling met High-Force Mode en Modbus via RS-485 of Ethernet in plaats van CAN toe, bij 1.150 g. De V5 Sense heeft drie vingers en een duim, stroomregeling via CAN op 333 Hz en weegt 1.240 g.
Wonik Allegro Hand V6 F behendige robothand met vijf vingers
- Regular price
- Prijs op aanvraag
Recent bekeken
Je hebt nog geen producten bekeken.