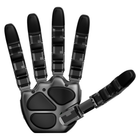
- Beş parmak, 20 eklem Her birinde dört aktif eklem bulunan dört parmak ve bir başparmak, V5 Plus ve V5 Sense'teki 16'ya karşılık 20 serbestlik derecesi sunar.
- RS-485 veya Ethernet üzerinden Modbus Modbus RTU, Modbus TCP veya özel bir RS-485 protokolü, eli doğrudan endüstriyel robot ve otomasyon kontrolcülerine bağlar.
- Parmak uçlarında, eklemlerde ve avuçta algılama Basınç sensörleri 1 kPa doğrulukla 260 ile 1.260 hPa arasını kapsar ve kavrama sıkılaştıkça her parmak ucu mavi, yeşil, zeytin yeşili veya kırmızı yanar.
- Üç kontrol modu ve Yüksek Kuvvet Modu Kuvvete duyarlı işler için akım kontrolü, 0,088° çözünürlükte konum kontrolü ve esnek tutuşlar için rijitlik kontrolü; daha sıkı kavrama için Yüksek Kuvvet Modu.
- Sürtünme ve sıcaklık kompanzasyonu Yerleşik algoritmalar sürtünme ve sıcaklıktan kaynaklanan kontrol hatasını düzeltir; böylece eklemler koşullar değişse de aynı şekilde davranır.
- Alüminyum gövde, konturlu avuç Üst parmaklardaki soğutucular sürekli yüksek yükleri destekler; 3B konturlu avuç ise kararlı kavramalar için temas alanını genişletir.
- ROS 2 ile Ubuntu üzerinde izleme Canlı hareket ve basınç görünümleri, bir poz ve sekans yöneticisi ve zaman serisi grafikleri ROS 2 ile Ubuntu 22.04 veya 24.04 LTS üzerinde çalışır.


Açıklama
Wonik Allegro Hand V6 F, Wonik Robotics'in beş parmaklı becerikli robotik elidir: her birinde dört aktif eklem bulunan dört parmak ve bir başparmak, 20 serbestlik derecesi ve parmak uçlarında, parmak eklemlerinde ve avuçta basınç sensörleri. 1.150 g ağırlığındadır, 15 kg'a kadar taşır ve RS-485 veya Ethernet üzerinden Modbus ile endüstriyel kontrolcülere bağlanır.
V6 F, yalnızca laboratuvarda değil bir robot hücresinde de çalışması gereken manipülasyon için tasarlanmıştır. Önceki Allegro Hand'lerin CAN veri yolu yerine Modbus RTU, Modbus TCP veya özel bir RS-485 protokolü kullanır; böylece bir endüstriyel robot ya da otomasyon kontrolcüsü onu doğrudan komut verebilir. Aynı elde üç kontrol modu çalışır: kuvvete duyarlı işler için akım kontrolü, 0,088° çözünürlükte konum kontrolü ve esnek ya da sıkı tutuşlar için rijitlik kontrolü; buna ek olarak daha sıkı tutması gereken kavramalar için Yüksek Kuvvet Modu (High-Force Mode) sunulur. Sürtünme ve sıcaklık kompanzasyonu, koşullar değiştikçe eklem davranışını tutarlı tutar.
Basınç sensörleri 0 ile 60 °C arasında 1 kPa doğrulukla 260 ile 1.260 hPa arasını okur ve her parmak ucu, kavrama durumunu göstermek için mavi, yeşil, zeytin yeşili veya kırmızı yanar. Alüminyum gövdenin üst parmaklarında, sürekli yüksek yükler için soğutucular ve temas alanını genişleten 3B konturlu bir avuç bulunur. Dişli tek bir 288,35:1 oranına sahiptir; 0,92 Nm durma torku ve 0,23 Nm nominal tork sağlar. Canlı hareket ve basınç görünümleri, bir poz ve sekans yöneticisi ile eklem konumu, akım, sıcaklık ve sensör verilerinin zaman serisi grafiklerini sunan izleme araçları, ROS 2 ile Ubuntu 22.04 veya 24.04 LTS üzerinde çalışır.
CAN üzerinden çalışan dört parmaklı bir el için Allegro Hand V5 Sense parmak uçlarında ve parmak eklemlerinde, Allegro Hand V5 Plus ise yalnızca parmak uçlarında algılama yapar. Üç parmaklı Allegro Hand V5 ve tork kontrollü Allegro Hand V4 seriyi tamamlar. Bunları diğer becerikli robotik ellerimizle karşılaştırın.
Temel Yetenekler
- Beş parmak, 20 eklem: Her birinde dört aktif eklem bulunan dört parmak ve bir başparmak, V5 Plus ve V5 Sense'teki 16'ya karşılık 20 serbestlik derecesi sunar.
- RS-485 veya Ethernet üzerinden Modbus: Modbus RTU, Modbus TCP veya özel bir RS-485 protokolü, eli doğrudan endüstriyel robot ve otomasyon kontrolcülerine bağlar.
- Parmak uçlarında, eklemlerde ve avuçta algılama: Basınç sensörleri 1 kPa doğrulukla 260 ile 1.260 hPa arasını kapsar ve kavrama sıkılaştıkça her parmak ucu mavi, yeşil, zeytin yeşili veya kırmızı yanar.
- Üç kontrol modu ve Yüksek Kuvvet Modu: Kuvvete duyarlı işler için akım kontrolü, 0,088° çözünürlükte konum kontrolü ve esnek tutuşlar için rijitlik kontrolü; daha sıkı kavrama için Yüksek Kuvvet Modu.
- Sürtünme ve sıcaklık kompanzasyonu: Yerleşik algoritmalar sürtünme ve sıcaklıktan kaynaklanan kontrol hatasını düzeltir; böylece eklemler koşullar değişse de aynı şekilde davranır.
- Alüminyum gövde, konturlu avuç: Üst parmaklardaki soğutucular sürekli yüksek yükleri destekler; 3B konturlu avuç ise kararlı kavramalar için temas alanını genişletir.
- ROS 2 ile Ubuntu üzerinde izleme: Canlı hareket ve basınç görünümleri, bir poz ve sekans yöneticisi ve zaman serisi grafikleri ROS 2 ile Ubuntu 22.04 veya 24.04 LTS üzerinde çalışır.
Bu model teklif usulüyle sunulur. Konfigürasyon, aksesuarlar, entegrasyon kapsamı ve teslimat takvimi nihai tutarı değiştirdiğinden fiyat, listelenmek yerine her proje için ayrıca teyit edilir.
Robotix Market üzerinden satın alma
Bu ünite yerleşik dağıtım kanalları üzerinden sıfır olarak tedarik edilir ve üretici garantisiyle dünya genelinde sevk edilir. Teknik destek, üreticinin kendi servis ağıyla koordineli olarak sağlanır. Kullanım kapsamı, konfigürasyon ve devreye alma sorumlulukları teklif kapsamında belirlenir; ürün fiyatı, tesisinizde yapılacak kurulumu kapsamaz.
Özellikler
Teknik Özellikler
| Marka | Wonik Robotics |
|---|---|
| Model | Allegro Hand V6 F |
| Parmak sayısı | 5 (dört parmak ve bir başparmak) |
| Serbestlik derecesi | 20 aktif (parmak başına 4) |
| Tahrik | DC motorlar |
| Dişli oranı | 288,35:1 |
| Durma torku | 0,92 Nm |
| Nominal tork | 0,23 Nm |
| Eklem çözünürlüğü | 0,088° |
| Taşıma kapasitesi | 15 kg'a kadar |
| Ağırlık | 1.150 g |
| Kontrol modları | Akım, konum ve rijitlik kontrolü ile Yüksek Kuvvet Modu |
| Kompanzasyon | Sürtünme ve sıcaklık kompanzasyonu |
| Dokunsal algılama | Parmak uçlarında, parmak eklemlerinde ve avuçta basınç sensörleri |
| Basınç aralığı | 260–1.260 hPa |
| Basınç doğruluğu | 1 kPa |
| Sensör çalışma sıcaklığı | 0–60 °C |
| Parmak ucu LED'i | 1.050 hPa ve altında mavi; 1.050–1.130 hPa yeşil; 1.130–1.170 hPa zeytin yeşili; 1.170 hPa ve üzerinde kırmızı |
| İletişim arayüzü | RS-485, Ethernet |
| Protokol | Modbus RTU, Modbus TCP, özel RS-485 protokolü |
| Güç | 24,0 V, 5,0 A, 120 W |
| Yapı | Alüminyum gövde, üst parmaklara yerleşik soğutucular, 3B konturlu avuç |
| Yazılım | Gerçek zamanlı izleme, poz ve sekans yöneticisi, eklem konumu, motor akımı, sıcaklık ve sensör verilerinin zaman serisi grafikleri; ROS 2 |
| Ana bilgisayar gereksinimleri | Intel Core i3-8109U veya üzeri, 2 GB RAM, 2 GB depolama, donanım hızlandırmalı OpenGL 3.0 ve 64 MB video belleği, Ubuntu 22.04 veya 24.04 LTS |
| El tarafı | Teklifte teyit edilir |
| Kol montaj adaptörü | Teklifte teyit edilir |
Sektörler
Sıkça Sorulan Sorular
Teklif usulüyle sunulur; konfigürasyon, adet ve teslimat her proje için ayrıca teyit edilir.
Her birinde dört aktif eklem bulunan dört parmak ve bir başparmak: 20 serbestlik derecesi. V5 Plus ve V5 Sense'te 16, üç parmaklı V5'te ise 9 serbestlik derecesi vardır.
Parmak uçlarındaki, parmak eklemlerindeki ve avuçtaki basıncı; 0 ile 60 °C arasında 1 kPa doğrulukla 260 ile 1.260 hPa arasında. Her parmak ucu LED'i kavrama durumunu maviden yeşil ve zeytin yeşili üzerinden kırmızıya kadar gösterir.
1.150 g ağırlığındadır ve azami 15 kg taşıma kapasitesine sahiptir.
24,0 V, 5,0 A beslemeyle, RS-485 veya Ethernet üzerinden Modbus RTU, Modbus TCP ya da özel bir RS-485 protokolü kullanarak. İzleme araçları ROS 2 ile Ubuntu 22.04 veya 24.04 LTS üzerinde çalışır; kolunuza montaj teklifle birlikte teyit edilir.
V6 F; beşinci bir parmak, avuç algılaması, Yüksek Kuvvet Modu'yla konum ve rijitlik kontrolü ve CAN yerine RS-485 veya Ethernet üzerinden Modbus ekler; ağırlığı 1.150 g'dır. V5 Sense'te üç parmak ve bir başparmak bulunur, 333 Hz'de CAN üzerinden akım kontrolüyle çalışır ve 1.240 g ağırlığındadır.
Son Görüntülenenler
Henüz hiçbir ürünü görüntülemediniz.